

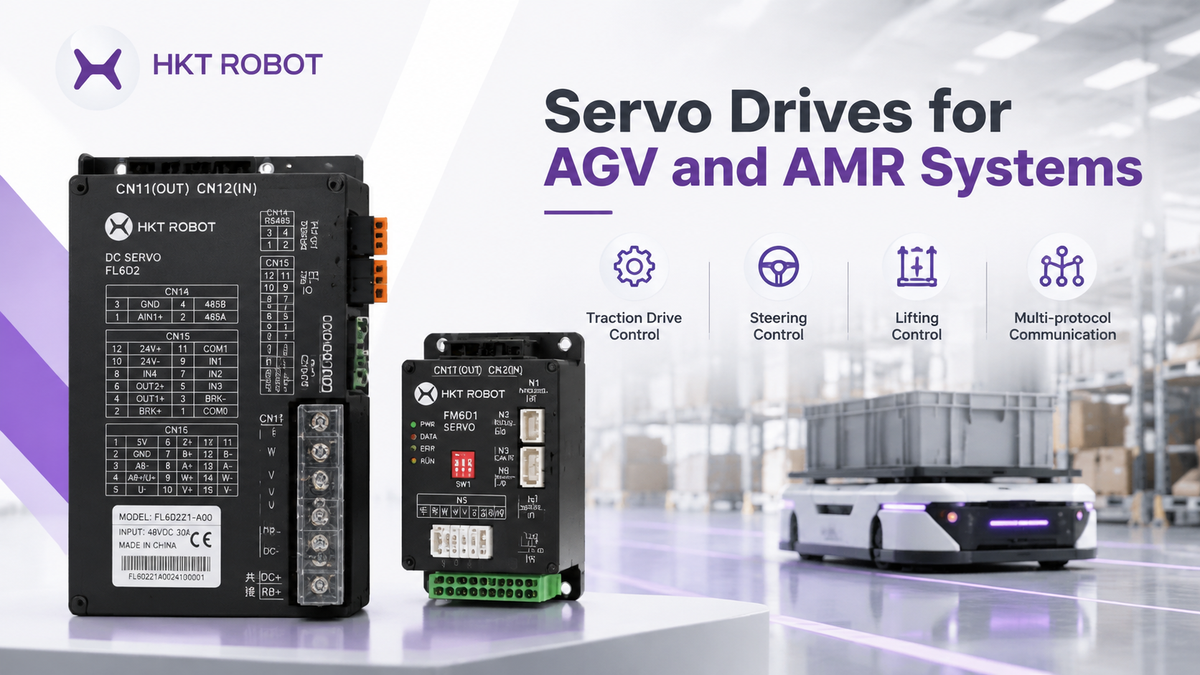
Un AGV puede transportar una carga pesada, girar en un pasillo estrecho, detenerse en una estación de trabajo y volver a moverse cientos de veces al día. Detrás de estos movimientos hay un sistema de accionamiento que debe responder a los comandos de forma suave y fiable.
Pero aquí está la cuestión: no todos los AGV o AMR utilizan sus servovariadores de la misma manera. Un robot de almacén con dos ruedas motrices tiene requisitos de movimiento diferentes a los de un AGV tipo montacargas con un sistema de dirección o un AMR de bajo perfil con un mecanismo de elevación.
Elegir el servovariador adecuado es solo una parte del trabajo. Los ingenieros también deben entender cómo funciona el accionamiento dentro del sistema de movimiento completo, cómo interactúan el motor y el controlador, y qué configuración tiene sentido para el vehículo.
Esta guía analiza el papel de los servovariadores en los sistemas AGV y AMR, sus principales aplicaciones y las diferencias entre las configuraciones de accionamiento más comunes.

1. ¿Qué hace un servovariador en un AGV o AMR?
Un servovariador es la unidad electrónica que controla el movimiento de un servomotor. Recibe comandos del controlador del vehículo, regula la potencia eléctrica suministrada al motor y utiliza retroalimentación para ayudar al motor a seguir la velocidad, posición o par solicitados.
Piense en ello como el enlace entre los comandos de movimiento del vehículo y el movimiento real del motor.
El controlador del vehículo determina cómo debe moverse el AGV basándose en la navegación, la planificación de rutas y otras entradas del sistema. El servovariador se encarga del control a nivel de motor necesario para ejecutar esos comandos.
Por ejemplo, cuando un AMR se acerca a una estación de trabajo, el controlador puede solicitar una reducción gradual de la velocidad. El servovariador ajusta la salida del motor para seguir ese comando. La retroalimentación del encoder permite al variador monitorear el movimiento real del motor y corregir desviaciones dentro de su bucle de control.
El variador también puede monitorear las condiciones de funcionamiento e informar fallos al controlador del vehículo, dependiendo de sus características.
Esto es importante porque los AGV rara vez operan bajo una carga o perfil de movimiento fijo. Las cargas útiles cambian, las ruedas encuentran diferentes condiciones de suelo y el vehículo acelera y desacelera repetidamente. El variador debe responder a estas demandas cambiantes dentro de sus límites de funcionamiento.
2. ¿Dónde se utilizan los servovariadores en los sistemas AGV y AMR?
Los servovariadores se utilizan comúnmente en las funciones de movimiento principal de los robots móviles. Su papel depende de la arquitectura del vehículo y de los componentes mecánicos conectados a cada motor.
Tracción y accionamiento diferencial
En un AGV de accionamiento diferencial, las ruedas motrices izquierda y derecha se accionan de forma independiente. El vehículo se mueve en línea recta coordinando sus velocidades y gira cambiando la velocidad relativa de cada rueda.
Cada motor de tracción necesita un canal de control adecuado. Los servovariadores ayudan a regular la velocidad y el par de la rueda a medida que el vehículo acelera, transporta diferentes cargas o sigue una trayectoria curva.
Para los AMR de almacén, esta disposición ofrece un diseño mecánico relativamente simple. Sin embargo, ambos lados deben trabajar juntos. Las diferencias en el diámetro de la rueda, la tracción o la respuesta del motor pueden afectar el movimiento del vehículo.
Sistemas de accionamiento de dirección
Un módulo de accionamiento de dirección combina la propulsión de la rueda con un mecanismo de dirección. Dependiendo del diseño, puede contener motores de tracción y dirección separados.
El motor de tracción controla la rotación de la rueda, mientras que el motor de dirección cambia el ángulo de la misma. El controlador coordina estos movimientos para lograr la dirección solicitada del vehículo.
Esta configuración es útil cuando un AGV necesita maniobrar por pasillos estrechos, acercarse a cargas desde diferentes direcciones o seguir trayectorias que son difíciles de manejar solo con tracción diferencial.
Para estos sistemas, el rendimiento del servovariador es solo una parte de la ecuación. La retroalimentación de la dirección, la holgura mecánica, la calibración y la coordinación entre los ejes de tracción y dirección también afectan el comportamiento del vehículo.
Elevación y manipulación de carga
Algunos AMR incluyen una plataforma elevadora que levanta una estantería o transfiere una carga. Otros utilizan rodillos motorizados, plataformas giratorias u otros mecanismos de posicionamiento adicionales.
Cuando estas funciones utilizan servomotores, los canales de accionamiento correspondientes se convierten en parte del sistema de control de movimiento.
El sistema de tracción puede mover el vehículo a una estación de trabajo, mientras que un eje separado controla la operación de elevación. El controlador debe coordinar ambas funciones para que el vehículo y su carga se muevan según lo previsto.
El mecanismo de elevación también tiene requisitos diferentes a los de una rueda de tracción. Dependiendo de su diseño, puede necesitar retroalimentación de posición, un freno de retención o medidas adicionales para evitar que una carga sin soporte se mueva.
No se debe asumir automáticamente que una configuración de accionamiento que funciona bien para el movimiento del vehículo sea adecuada para cada eje auxiliar.
3. Configuraciones comunes de servovariadores para AGVs y AMRs
No existe una única configuración que se adapte a todos los robots móviles. La elección depende del número de ejes controlados, el espacio disponible en el chasis, los requisitos de cableado y la forma en que se mantendrá el vehículo.
Vale la pena considerar tres enfoques comunes.
Servomotor y servovariador separados
En una disposición convencional, el servomotor y el servovariador son componentes separados. El motor se conecta mecánicamente a la caja de cambios o rueda motriz, mientras que el variador se monta en otro lugar del chasis.
Esta configuración ofrece a los ingenieros flexibilidad al seleccionar motores y variadores. También puede hacer que los componentes individuales sean más fáciles de acceder o reemplazar.
El inconveniente es el cableado. Los cables de potencia del motor, los cables de retroalimentación y las conexiones del variador deben ser enrutados a través del vehículo. En un AMR compacto, encontrar suficiente espacio para los variadores y mantener el cableado organizado puede requerir un esfuerzo considerable.
Los componentes separados siguen siendo una opción práctica cuando la aplicación se beneficia de una selección flexible de componentes y un acceso directo a la electrónica de accionamiento.
Soluciones integradas de servomotor y variador
Un servomotor-variador integrado combina el motor y la electrónica de accionamiento en un solo conjunto. Dependiendo del diseño, esto puede reducir el cableado externo y eliminar la necesidad de montar una unidad de accionamiento separada en otro lugar del chasis.
Para los AMR de bajo perfil, esto puede facilitar el diseño. También puede reducir el número de conexiones externas que deben instalarse y mantenerse.
Sin embargo, la integración no es automáticamente mejor en todas las situaciones. El conjunto completo aún necesita una gestión térmica adecuada, espacio de montaje adecuado y un acceso conveniente a sus conectores.
Piense en esto como una decisión de diseño más que como una garantía de un mejor rendimiento de movimiento. Tanto los sistemas integrados como los separados pueden ofrecer un rendimiento de control adecuado cuando se diseñan correctamente para la aplicación.
Sistemas de servovariador multieje
Un variador multieje puede controlar múltiples motores a través de canales de accionamiento independientes en una sola unidad física, siempre que el hardware admita la configuración requerida.
Esto puede reducir el número de unidades de accionamiento separadas y simplificar la instalación. Puede ser útil cuando se instalan varios ejes de motor compatibles en el mismo vehículo.
La distinción importante es que múltiples motores aún necesitan la funcionalidad de control requerida por la aplicación. No se debe asumir que un variador estándar de un solo eje es capaz de controlar independientemente dos motores.
Antes de adoptar una disposición multieje, confirme los canales disponibles, la compatibilidad del motor, las interfaces de retroalimentación y los requisitos del controlador.
4. Cómo cambia la configuración del variador con el diseño del vehículo
Los siguientes ejemplos muestran cómo las diferentes arquitecturas de AGV afectan al sistema de movimiento.
| Aplicación de AGV o AMR | Configuración de movimiento típica | Consideración principal |
| AMR de almacén con accionamiento diferencial | Dos ejes de tracción controlados independientemente | Velocidad de rueda coordinada y aceleración suave |
| AGV con accionamiento de dirección de dos módulos | Ejes de tracción y dirección separados para cada módulo, según el diseño | Control y coordinación del ángulo de dirección |
| AMR de elevación de bajo perfil | Ejes de tracción más uno o más ejes de elevación | Coordinación entre desplazamiento y elevación |
| AGV tipo montacargas | Tracción, dirección y, potencialmente, ejes relacionados con el mástil o elevación | Manipulación de carga, frenado y coordinación de movimiento |
| Plataforma móvil multidireccional | Múltiples ejes de rueda o dirección controlados independientemente | Sincronización y arquitectura de control |
Estos son ejemplos típicos más que especificaciones de hardware fijas. Algunos módulos integran su electrónica de accionamiento y algunos sistemas utilizan diferentes tecnologías de control de motor para funciones auxiliares.
La clave es comenzar con la arquitectura mecánica real. Identifique qué movimientos requieren control independiente y luego determine cómo se implementarán los canales de accionamiento correspondientes.
Un vehículo con más ruedas no necesariamente necesita más servovariadores. Las ruedas pivotantes pasivas, por ejemplo, normalmente no requieren control motor.
5. ¿Qué importa más allá del propio servovariador?
Un servovariador no opera de forma aislada. Su rendimiento depende de qué tan bien funcione con el motor, la transmisión mecánica, el controlador, la fuente de alimentación y el resto del vehículo.
Varios problemas de integración merecen atención.
Compatibilidad entre motor y caja de cambios
El motor proporciona par y velocidad, mientras que la caja de cambios cambia la relación entre la velocidad del motor y el par de salida. Si la transmisión mecánica no es adecuada para la aplicación, el variador puede tener dificultades para proporcionar el movimiento del vehículo requerido, incluso cuando sus especificaciones eléctricas parecen adecuadas.
Comunicación con el controlador
El controlador del vehículo y el servovariador necesitan una interfaz de comunicación y una configuración de control compatibles. CANopen y EtherCAT son ejemplos de interfaces utilizadas en sistemas de control de movimiento, pero la elección adecuada depende del controlador, la tasa de actualización requerida y la arquitectura de la aplicación.
Coincidir solo con el nombre del protocolo no es suficiente. También se deben verificar los perfiles del dispositivo, los parámetros de configuración y el manejo de fallos.
Fuente de alimentación y frenado
Los AGV a menudo utilizan sistemas de CC alimentados por batería. Durante la desaceleración, el motor puede devolver energía al bus de CC. Dependiendo del sistema, esta energía puede ser aceptada por la batería o requerir otro medio de disipación.
Por lo tanto, la disposición del variador, la batería y el frenado debe ser compatible con las condiciones de funcionamiento del vehículo.
Condiciones térmicas y de instalación
Un variador instalado en un chasis compacto puede tener menos flujo de aire que uno probado en un banco abierto. La temperatura ambiente, las condiciones de montaje, la vibración y el ciclo de trabajo pueden afectar el funcionamiento.
Estos factores deben considerarse en la etapa de diseño del sistema en lugar de dejarlos para cuando el vehículo comience las pruebas.
6. Problemas comunes al integrar servovariadores en AGVs
Algunos problemas de movimiento son causados por el propio variador. Otros provienen de desajustes entre el variador y el sistema general.
Por ejemplo, un AGV que se sacude durante la aceleración puede tener ajustes de movimiento inadecuados, pero la causa subyacente también podría involucrar holgura mecánica, carga excesiva o una mala coordinación entre ejes.
Un vehículo que pierde precisión de posicionamiento puede tener un problema con el encoder; sin embargo, el deslizamiento de la rueda, el desgaste de la rueda y la calibración de la dirección pueden producir síntomas similares.
Los fallos de comunicación requieren el mismo cuidado. Un variador que no responde de manera consistente puede tener ajustes de red incorrectos, una configuración de comunicación incompatible o un problema de cableado.
La lección práctica es sencilla: no reemplace un servovariador solo porque aparece un problema de movimiento en el motor. Revise el sistema completo e identifique la causa raíz antes de cambiar el hardware.
Para un vehículo nuevo, también vale la pena realizar pruebas en condiciones representativas. Las pruebas en banco sin carga por sí solas no pueden confirmar que el sistema de accionamiento completo funcionará como se espera con carga completa, frenado repetido y un ciclo de operación realista.
7. HKT ROBOT: Soluciones de control de movimiento para AGV y AMR
Fundada en 2013, HKT ROBOT se centra en tecnología y productos de control de movimiento para AGVs, AMRs y robots móviles industriales. La empresa fue establecida por ingenieros con amplia experiencia en automatización eléctrica y ha desarrollado su propia plataforma tecnológica de control de movimiento.
Nuestra gama de productos incluye servomotores para AGV, servovariadores, soluciones integradas de servomotor-variador, ruedas motrices de dirección, unidades de accionamiento diferencial, cajas de engranajes planetarios, controladores y módulos de elevación.
En HKT ROBOT, entendemos que un servovariador es una parte de un sistema de movimiento más amplio. Un AMR de accionamiento diferencial, un AGV de dirección y un robot de perfil bajo con mecanismo de elevación tienen requisitos mecánicos y de control diferentes.
Nuestra gama de componentes de movimiento permite a los equipos de ingeniería evaluar el accionamiento, el motor, la transmisión y la disposición de las ruedas en conjunto, en lugar de tratar cada componente como una compra aislada.
¿Está desarrollando un nuevo AGV o AMR, o busca componentes de movimiento para una plataforma existente? Comparta la arquitectura de su vehículo, las especificaciones del motor y los requisitos de la aplicación con HKT ROBOT. Nuestro equipo puede ayudarle a evaluar las soluciones de servovariador y sistema de movimiento adecuadas para su proyecto.
Explore nuestras Soluciones de Servovariadores o contacte a nuestro equipo para discutir sus requisitos.
Preguntas frecuentes sobre servovariadores para AGV
1. ¿Puede un AGV utilizar servovariadores de diferentes fabricantes?
Sí, siempre que los motores, dispositivos de retroalimentación, interfaces de comunicación y requisitos de control sean compatibles. Sin embargo, mezclar fabricantes puede aumentar el trabajo de integración y resolución de problemas. Antes de combinar componentes, confirme que el controlador admita cada variador y que las funciones de control requeridas estén disponibles.
2. ¿Se puede usar un servovariador tanto para tracción como para dirección?
Un servovariador se puede utilizar para cualquiera de las dos funciones si sus especificaciones y capacidades de control se adaptan al motor y a la aplicación. Sin embargo, los motores de tracción y dirección a menudo tienen requisitos operativos diferentes. Un sistema con motores independientes de tracción y dirección necesita los canales de control independientes adecuados.
3. ¿Los servovariadores para AGV deben admitir funciones de seguridad?
Eso depende de la evaluación de riesgos y la arquitectura de seguridad del vehículo. Las funciones de control de movimiento ordinarias no proporcionan automáticamente las funciones de seguridad necesarias para la parada de emergencia o la protección del personal. El vehículo completo debe utilizar componentes con clasificación de seguridad adecuados y un diseño de seguridad validado cuando sea necesario.
4. ¿Cómo se deben probar los servovariadores antes de que un AGV entre en servicio?
Las pruebas deben reflejar las condiciones de funcionamiento previstas. Esto puede incluir el movimiento con cargas útiles representativas, aceleración y desaceleración, giro, paradas repetidas, comportamiento térmico, fallos de comunicación y procedimientos de recuperación. El plan de pruebas exacto depende del diseño del vehículo y sus requisitos de seguridad.
5. ¿Un servomotor-variador integrado es siempre la mejor opción para un AMR compacto?
No necesariamente. La integración puede ahorrar espacio de instalación y reducir el cableado externo, pero la gestión térmica, el acceso para mantenimiento, las capacidades nominales del producto y la estrategia de reemplazo siguen siendo importantes. Compare los requisitos del sistema completo antes de decidir entre componentes integrados o separados.
Compartir:
Mejor material de rueda para AGV: PU vs. caucho vs. nailon