

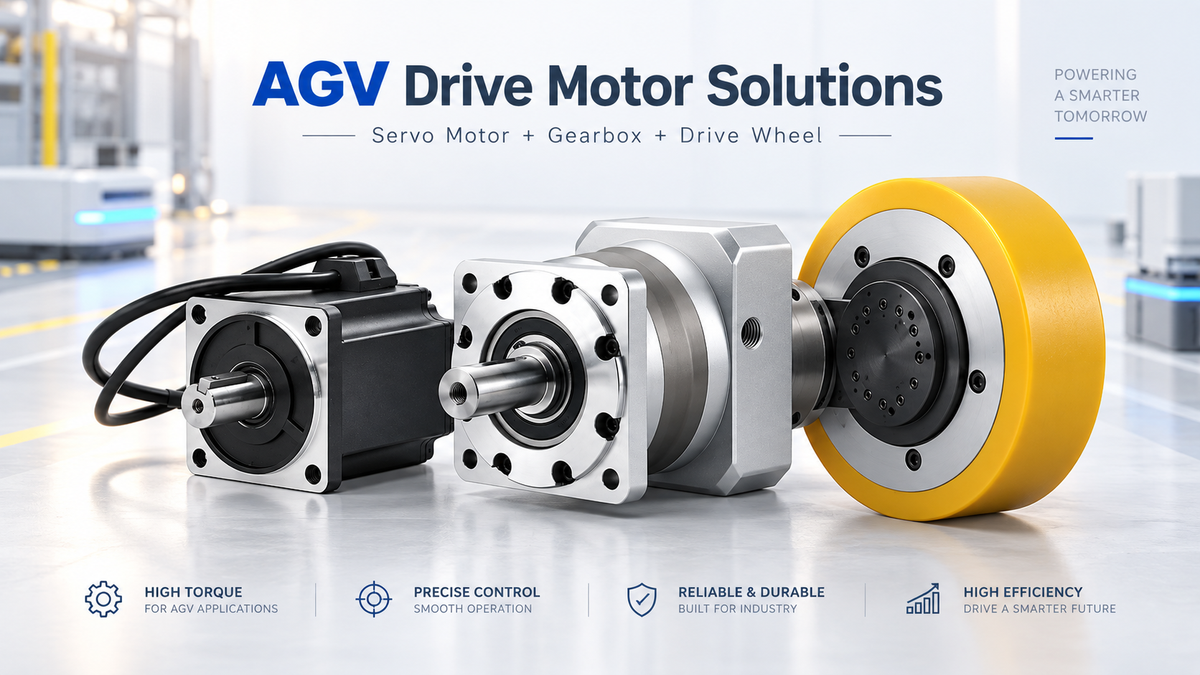
Los AGV y AMR pueden utilizar sistemas de transmisión muy diferentes. La elección correcta depende de la carga del vehículo, la velocidad, el espacio de instalación disponible, el método de dirección y los requisitos de control.
Para algunos proyectos, una configuración independiente de servomotor, caja de cambios y rueda sigue siendo la opción más práctica. Para vehículos compactos, una rueda motriz integrada puede ahorrar más espacio. Los motores de cubo pueden funcionar bien para robots móviles más ligeros, mientras que las unidades de transmisión de dirección se utilizan a menudo cuando el vehículo necesita tanto una gran capacidad de carga como un movimiento flexible.
No existe un único sistema de transmisión que se adapte a todos los AGV. Lo importante es entender cómo funciona cada solución y dónde resulta más adecuada.

¿Qué es un sistema de motor de tracción para AGV?
Un sistema de tracción para AGV no es solo el motor.
En la mayoría de las aplicaciones, el sistema de tracción incluye el servomotor, la caja de cambios, la rueda motriz, el codificador, el freno y el controlador. Para vehículos que requieren dirección activa, el sistema también puede incluir un motor de dirección y una caja de cambios de dirección.
Estos componentes trabajan juntos para controlar la velocidad del vehículo, el par, la dirección del movimiento, el frenado y la precisión del posicionamiento.
Un pequeño AMR de interior y un AGV industrial de 10 toneladas pueden utilizar servomotores, pero el sistema de tracción real puede ser completamente diferente. La potencia del motor, la relación de transmisión, el diámetro de la rueda, la carga por rueda y el espacio de instalación deben considerarse en conjunto.
Soluciones comunes de motores de tracción para AGV
A continuación, desglosamos las opciones más comunes disponibles actualmente en el mercado.
1. Servomotor + Caja de cambios + Rueda
La estructura de tracción tradicional para AGV es: Servomotor → Caja de cambios → Rueda motriz
El servomotor proporciona velocidad y par controlados. La caja de cambios reduce la velocidad del motor y aumenta el par de salida, mientras que la rueda transmite la fuerza al suelo.
Una ventaja importante de esta solución es la flexibilidad. El motor, la caja de cambios y la rueda se pueden seleccionar por separado según el diseño del vehículo. Los ingenieros pueden cambiar la potencia del motor, la relación de reducción, el diámetro de la rueda, el freno, el codificador y el material de la rueda sin reemplazar todo el sistema de tracción.
Esto hace que la solución sea adecuada para muchos AGV industriales, especialmente vehículos personalizados y aplicaciones de servicio pesado.
La contrapartida es el espacio de instalación. Debido a que el motor, la caja de cambios y la rueda son componentes separados, la estructura general suele ser más grande y requiere más trabajo de montaje y alineación.
Para proyectos donde el chasis tiene suficiente espacio y la flexibilidad de los componentes es importante, esta sigue siendo una solución de motor de tracción para AGV muy práctica.
2. Rueda motriz servo integrada
Una rueda motriz servo integrada combina el motor, la caja de cambios y la rueda en un módulo de tracción más compacto.
En lugar de diseñar e instalar cada pieza por separado, el fabricante del AGV puede instalar una unidad de tracción completa en el chasis. Esto ayuda a reducir el espacio de instalación y simplifica el diseño mecánico.
Las ruedas motrices integradas se utilizan habitualmente en AGV y AMR donde el espacio del chasis es limitado. También pueden reducir el trabajo de montaje y facilitar la sustitución, ya que el sistema de tracción puede manejarse como un solo módulo.
En comparación con la estructura tradicional de motor y caja de cambios separados, el diseño integrado ofrece al diseñador del vehículo menos libertad para cambiar componentes individuales. Sin embargo, para muchos proyectos de AGV, el tamaño más reducido y la instalación más sencilla son más importantes.
Este tipo de sistema de tracción se utiliza a menudo en AGV de almacén, AMR compactos, carros de transporte automatizados y robots móviles de perfil bajo.
3. Servomotor de cubo para AGV
Un servomotor de cubo integra el motor directamente en la rueda.
Esto elimina gran parte de la estructura de transmisión mecánica tradicional y hace que la unidad de tracción completa sea muy compacta. Para los AGV con límites estrictos de altura o espacio, esta puede ser una solución útil.
Los motores de cubo también utilizan menos componentes de transmisión, lo que puede simplificar el diseño mecánico.
Sin embargo, el tamaño compacto no significa que un motor de cubo sea adecuado para todos los proyectos.
Para vehículos más pesados, el par, la carga de la rueda, la disipación de calor, el tiempo de funcionamiento, la carga de choque y las condiciones del suelo se vuelven más importantes. Un motor de cubo que funciona bien en un robot ligero de interior puede no ser adecuado para un AGV de gran carga que funciona continuamente en un entorno industrial.
Por esta razón, los servomotores de cubo se utilizan más comúnmente en AGV de carga ligera y media, robots de servicio, AMR compactos y otras plataformas móviles donde el espacio es una limitación de diseño importante.

4. Unidad de tracción con dirección servo
Una unidad de tracción con dirección combina funciones de conducción y dirección en un solo ensamblaje.
Una estructura típica incluye un motor de tracción, un motor de dirección, una caja de cambios, una rueda, un codificador y un mecanismo de dirección.
El motor de tracción controla el movimiento del vehículo, mientras que el motor de dirección cambia la orientación de la rueda. Esto permite que el AGV gire con mayor libertad y también puede admitir una dirección de rueda independiente.
Este tipo de sistema se utiliza ampliamente en grandes AGV, plataformas móviles omnidireccionales y vehículos de transporte de carga pesada.
Para vehículos pesados, una unidad de tracción con dirección puede ser especialmente útil porque combina un alto par motor con una dirección flexible. Dependiendo del diseño del chasis, varias ruedas motrices con dirección pueden trabajar juntas para lograr giros cerrados, movimiento lateral u otros requisitos de movimiento especiales.
El sistema es más complejo que una configuración básica de motor y rueda, pero proporciona al vehículo una mayor flexibilidad de movimiento.

¿Cómo se comparan las cuatro soluciones de tracción para AGV?
| Solución de tracción | Ventaja principal | Limitación principal | Aplicación típica |
| Servomotor + Caja de cambios + Rueda | Selección flexible de componentes | Requiere más espacio de instalación | AGV estándar y de carga pesada |
| Rueda motriz servo integrada | Compacta y fácil de instalar | Menos flexible que los componentes separados | AGV y AMR |
| Servomotor de cubo | Estructura muy compacta | El par y el calor requieren una evaluación cuidadosa | Robots de carga ligera y media |
| Unidad de tracción con dirección servo | Combina conducción y dirección | Estructura y control más complejos | AGV de carga pesada y flexibles |
Admitámoslo, no existe una solución "mejor". La elección no debe basarse solo en qué motor es más potente. El diseño completo del vehículo es lo que más importa.
Para un AGV convencional con suficiente espacio de instalación, un servomotor + caja de cambios + rueda por separado suele ser una opción flexible y práctica.
Para AGV y AMR compactos, una rueda motriz servo integrada puede simplificar el diseño del chasis.
Para robots móviles más ligeros con límites de espacio estrictos, un servomotor de cubo puede ser adecuado.
Para vehículos grandes que necesitan tanto una alta capacidad de carga como una dirección flexible, una unidad de tracción con dirección servo suele ser una mejor opción.
Cómo elegir el motor de tracción para AGV adecuado
Al seleccionar un motor de tracción para AGV, muchos ingenieros se fijan primero en la potencia del motor. En la práctica, la potencia del motor por sí sola no es suficiente.
El peso total del vehículo y la carga útil determinan el requisito de carga básico, pero los ingenieros también necesitan saber cómo se distribuye ese peso entre las ruedas motrices y las ruedas de apoyo.
La velocidad del vehículo es otro factor importante. La velocidad del motor, la relación de transmisión y el diámetro de la rueda deben funcionar juntos. Si el diámetro de la rueda aumenta, la velocidad del vehículo puede aumentar a la misma velocidad del motor, pero el par necesario en la rueda también cambia.
El par de arranque también es importante. Un AGV necesita más par al arrancar, acelerar, girar o moverse en una pendiente que al viajar a velocidad constante.
El espacio de instalación también puede cambiar la solución final. Un vehículo con suficiente espacio interno puede usar un servomotor y una caja de cambios por separado. Un AGV de perfil bajo puede necesitar una rueda integrada o una estructura de caja de cambios especialmente organizada.
El método de dirección también importa. Un AGV de tracción diferencial y un AGV de carga pesada con dirección independiente tienen requisitos de motor y rueda muy diferentes.
Por esta razón, una selección de tracción adecuada normalmente comienza con varios parámetros básicos:
-
Peso del vehículo y carga útil
-
Velocidad de desplazamiento objetivo
-
Diámetro de la rueda
-
Espacio de instalación disponible
-
Par motor requerido
-
Relación de transmisión
-
Método de dirección
-
Condición del suelo
-
Requisito de freno
-
Tipo de codificador
-
Ciclo de trabajo
Estos parámetros deben evaluarse en conjunto en lugar de seleccionar el motor primero y ajustar el vehículo a su alrededor más tarde.
HKT ROBOT: Su socio de soluciones de motores de tracción para AGV de confianza
Fundada en 2013, HKT ROBOT ha sido experta en proporcionar soluciones de motores de tracción para AGV a clientes de todo el mundo. Además, también nos especializamos en componentes de tracción y soluciones de movimiento para AGV y AMR. Nuestros productos principales incluyen servomotores, cajas de cambios, ruedas motrices para AGV, ruedas de tracción diferencial, ruedas motrices de dirección y sistemas de tracción de carga pesada para diferentes aplicaciones de robots móviles.
Con una instalación de producción de 10,000 m² y un equipo de ingeniería experimentado, apoyamos a los clientes desde la selección de componentes y la evaluación técnica hasta la producción y el servicio posventa. También podemos proporcionar soluciones personalizadas basadas en la carga del vehículo, la velocidad, el diámetro de la rueda, el espacio de instalación, el método de dirección y los requisitos de control.
Para los sistemas de tracción de AGV, la fiabilidad y la vida útil dependen de algo más que la potencia del motor. La carga, el par, la relación de transmisión, el ciclo de trabajo, la disipación de calor, las condiciones del suelo y el contacto con las ruedas afectan al rendimiento a largo plazo. Nuestro equipo considera estos factores en conjunto al recomendar una combinación de motor, caja de cambios y rueda.
HKT ROBOT ofrece una garantía de 2 años y soporte técnico las 24 horas. Tanto si está desarrollando un AMR compacto como un AGV de carga pesada, podemos ayudarle a seleccionar una solución de tracción práctica y fiable.
Compartir:
Ruedas para AGV de alta resistencia para el manejo de cargas pesadas
Ruedas motrices para vehículos de guiado automático (AGV) de tipo horquilla