

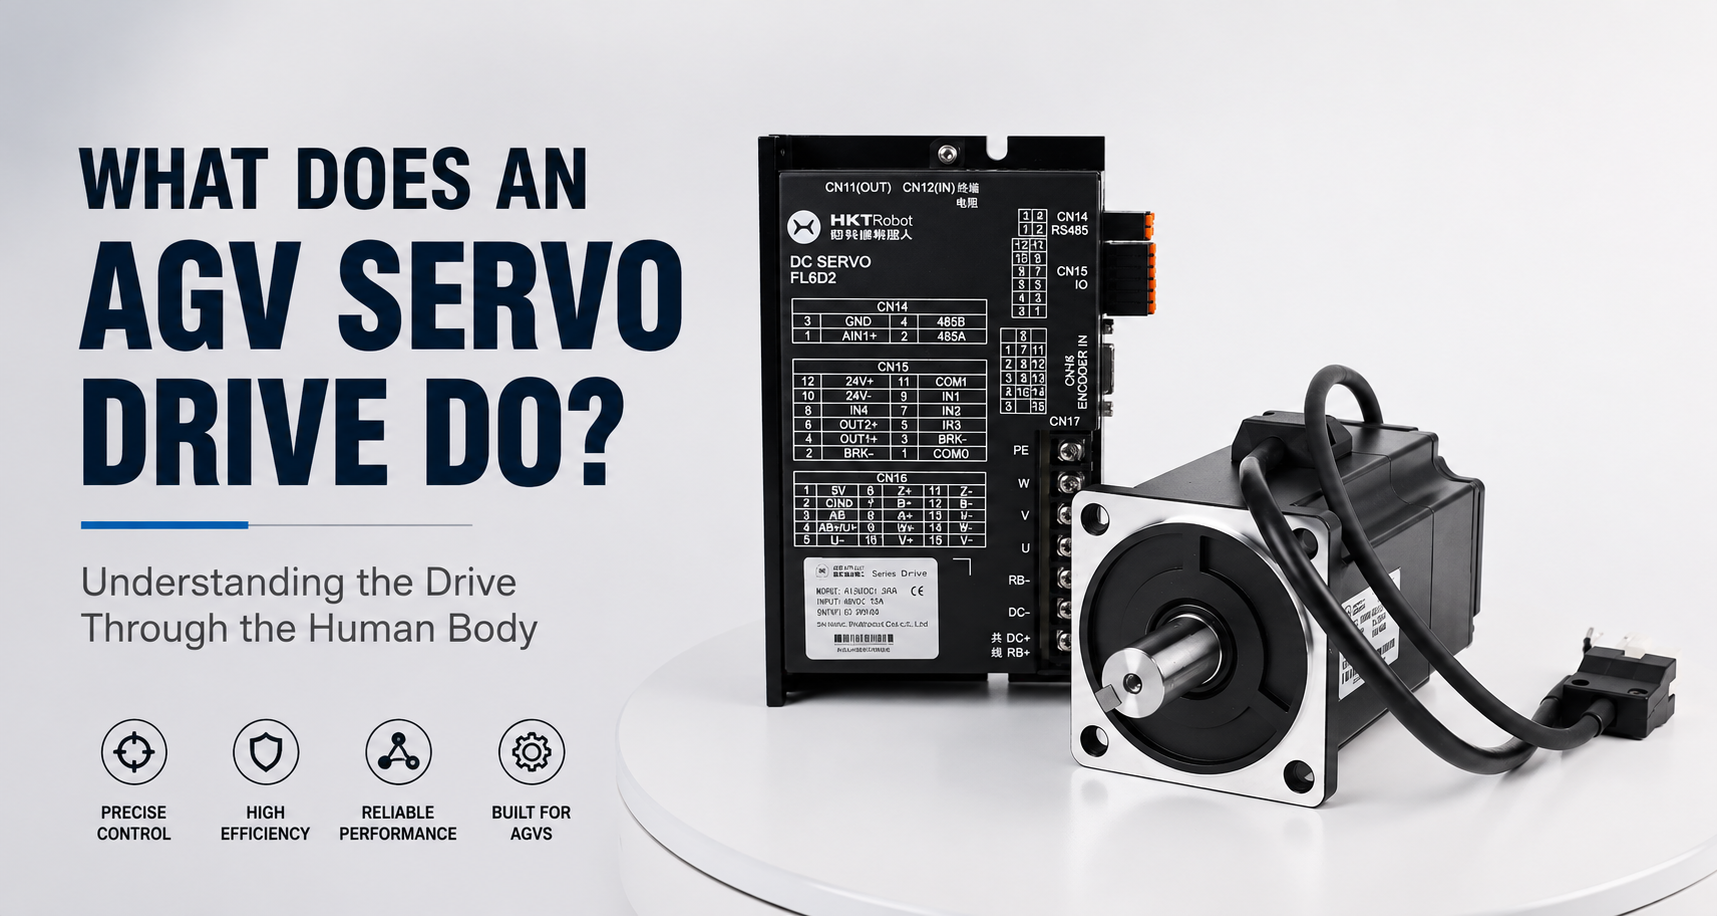
Çoğu insandan bir AGV'yi açıklamasını isterseniz, tekerlekler, şasi, batarya, belki bir lazer tarayıcı gibi görebildikleri parçaları tarif edeceklerdir. Mobil robotiğe yeni başlayan bir mühendisten servo sürücüyü açıklamasını isterseniz, cevap genellikle daha belirsiz olur; kontrolcü ile motor arasında bir şey, güçle ilgili bir şey. Bu belirsizlik önemlidir, çünkü servo sürücü bir aracın çalışma sırasındaki hissi üzerinde neredeyse diğer tüm tekil bileşenlerden daha fazla etkiye sahiptir. Onu anlamanın en yararlı yolu, AGV'yi bir makine olarak düşünmeyi bırakıp bir vücut olarak düşünmeye başlamaktır.

Bir AGV'yi Vücut Üzerinde Haritalandırmak
Sürücüye özel olarak girmeden önce, tüm haritayı bir kerede görmekte fayda var. Bir AGV aktarma organının her parçasının biyolojik olarak oldukça yakın bir karşılığı vardır.
| AGV Bileşeni | Vücut Karşılığı | Ortak İşlev |
|---|---|---|
| Filo yönetim sistemi | Bilinçli niyet | Nereye ve neden gidileceğine karar verir |
| Araç kontrolcüsü | Beyin | Rotayı planlar, tüm vücudu koordine eder |
| Servo sürücü | Omurilik refleks yayı | Niyeti düzenlenmiş kuvvete dönüştürür, yerel ve hızlı düzeltmeler yapar |
| Servo motor | Kas | Gerçek kuvveti üretir |
| Şanzıman | Tendon ve eklem kaldıracı | Hızı kuvvet ile takas eder |
| Enkoder | Özduyum (Propriyosepsiyon) | Konumu ve hareketi sürekli bildirir |
| Batarya ve DC barası | Metabolizma ve dolaşım | Enerjiyi depolar ve iletir |
| Güvenlik devresi | Ağrı ve çekilme refleksi | Hasar oluşmadan önce eylemi durdurur |
Bu haritanın ilginç yanı motor veya kontrolcü değil; bunlar çoğu insanın sezgisel bulduğu şekillerde kas ve beyne karşılık gelir. İlginç olan, vücutta çoğu insanın bilinçli olarak hiç düşünmediği bir rol üstlenen sürücüdür, çünkü tam olarak bilinçli bir düşünce olmaksızın çalışmak üzere tasarlanmıştır.
Kontrolcü Beyindir, Ancak Beyin Hiçbir Şeyi Hareket Ettirmez
Araç kontrolcüsü karar verir. Navigasyon verilerini okur, bir yol planlar, aracın belirli bir hızda ileri gitmesi ve belirli bir noktada durması gerektiğine karar verir ve buna göre komutlar gönderir. Bu gerçek bir karar verme sürecidir ve AGV'deki yazılım karmaşıklığının çoğu burada yaşar.
Ancak beynin zeminle doğrudan teması yoktur. Bir tekerleğe tork uygulayamaz. Karar verdiği her şeyin bir kasın işleyebileceği bir şeye dönüştürülmesi gerekir ve bu dönüşüm tamamen başka bir yerde gerçekleşir. Bir kişi ayağa kalkmaya karar verdiğinde, beyin vücut ağırlığı değiştikçe her bir kas lifinin ne kadar gerilim üretmesi gerektiğini an be an belirtmez. Bir niyet ortaya koyar. Altındaki bir mekanizma detayı tamamlar.
Aynı iş bölümü bir AGV'de de mevcuttur. Kontrolcü, belki her birkaç milisaniyede bir, bir hız veya konum komutu gönderir. Her motor sargısındaki akımı mikrosaniye mikrosaniye belirtmez. Bunu yapmaya çalışsaydı, bunalırdı ve araç kötü hareket ederdi.

Servo Sürücü Omurilik Refleks Yayıdır
Vücutta refleks yayı, bir sensörden omuriliğe giren ve kaslara geri dönen, beyne kadar gitmeyen bir döngüdür. Bazı düzeltmeler bilinçli düşüncenin izin verdiğinden daha hızlı gerçekleşmesi gerektiği için vardır. Engebeli bir yüzeye bastığınızda ve ayak bileğiniz burkulmaya başladığında, siz daha bir şey olduğunun farkına varmadan dengeleyici düzeltme çoktan başlamıştır.
Servo sürücü bu döngüdür. Kontrolcüden bir niyet alır, ardından kendi kontrol döngülerini yerel olarak, yukarıdan gelen komut hızından çok daha yüksek hızlarda kapatır. Bir akım döngüsü genellikle onlarca kilohertz hızında çalışır. Bir hız döngüsü düşük kilohertz hızlarında çalışır. Kontrolcü ise karşılaştırmalı olarak komutunu saniyede sadece birkaç yüz veya bin kez güncelleyebilir. Her kontrolcü komutu arasında, sürücü halihazırda binlerce bağımsız düzeltme yapmıştır.
Yerel Döngüler Neden Önemlidir?
Bir AGV'nin bir yük taşırken zemin birleşim yerinden geçtiğini düşünün. Tekerlek dirençle karşılaşır ve motor yavaşlamaya başlar. Kontrolcünün hız hatasını fark etmesini, bir düzeltme hesaplamasını, bunu fieldbus üzerinden iletmesini ve sürücünün buna göre hareket etmesini beklemek, aracın hareketinde bir sarsılma olarak görülebilecek kadar uzun bir gecikmeye neden olur. Bunun yerine, sürücü hız sapmasını kendi geri besleme döngüsünde görür ve akımı hemen artırır. Kontrolcünün bunun gerçekleştiğinden haberdar olması gerekmez.
Servo sürücü hakkında anlaşılması gereken en önemli şey şudur: kontrolcünün istediği her şeyi sadece yükselten pasif bir güç aşaması değildir. Kendi duyuları ve kendi refleksleri olan, kendisinin üzerindeki her şeyden çok daha hızlı bir zaman ölçeğinde çalışan aktif bir düzenleyicidir.
İyi Bir Refleks Yayı Olmadan Hareket Nasıl Görünür?
Refleks tabakası zayıf olduğunda (yetersiz bir sürücü, kötü ayarlanmış döngüler veya yetersiz akım payı), belirtiler kötü entegre edilmiş bir AGV'yi izleyen herkes tarafından tanınabilir. Araç düzgün bir şekilde hızlanmak yerine hareketin başında sarsılır. Düşük hızda süzülmek yerine dengesizce ilerler. Durma noktasını geçer ve gözle görülür bir sallanmayla sabitlenir. Rampalarda veya zemin geçişlerinde orantısız bir şekilde zorlanır.
Bu belirtilerin hiçbiri motor arızası değildir. Kas sağlıklıdır. Kası düzenleyen refleks işini yapmıyordur.
Niyeti Kuvvete Dönüştürmek: Sürücü Gerçekte Ne Yapar?
Refleks döngüsünün seviyesinin altında sürücü, sinir sinyalinin gerçek bir kas kasılmasına dönüştüğü nokta olan nöromüsküler kavşağa daha yakın bir işlev görür.
Akım Kontrolü ve Tork
Bir servo motordaki tork, akım tarafından üretilir. Sürücünün en temel görevi bu akımı hassas bir şekilde düzenlemektir, bu da kuvveti düzenlediği anlamına gelir. Bir AGV daha ağır bir paleti taşımak için daha fazla torka ihtiyaç duyduğunda, kimse o an daha büyük bir motor eklemez; sürücü, yapılandırıldığı sınırlar dahilinde daha fazla akım sağlar. Bu, vücudun aynı kastan nasıl daha fazla kuvvet ürettiğini yansıtır: yeni doku büyüterek değil, daha fazla motor ünitesini devreye alarak ve onları daha hızlı ateşleyerek.
Komütasyon (Akım Yönlendirme)
Fırçasız bir servo motor, ancak sargıları rotor konumuna göre doğru sırada enerjilendirildiğinde pürüzsüz bir dönüş üretir. Sürücü bu sıralamayı sürekli olarak, saniyede binlerce kez, rotorun o anda nerede olduğuna dair geri bildirime dayanarak gerçekleştirir. Biraz yanlış yaparsanız motor yine döner ancak daha az tork, daha yüksek akım çekimi ve daha fazla ısıyla; yani koordinasyonsuz kasılan bir kasın mekanik eşdeğeriyle çalışır.
Enerji Düzenlemesi
Sürücü ayrıca enerji akışını her iki yönde de yönetir. Bir AGV yavaşladığında, motor bir jeneratör gibi davranır ve bataryaya enerji geri döndürür. Sürücü, bu dönen enerjiye ne olacağına (baranın bunu emip ememeyeceğine veya dağıtılması gerekip gerekmediğine) karar verir. Bunun temiz bir biyolojik eşdeğeri yoktur, bu da analojinin zorlanmaya başladığı yerlerden biridir.

Enkoder Vücudun Konum Algısıdır
Bir refleks yayı, duyusal girdi olmadan işe yaramaz. Vücutta, uzuvlarınızın onlara bakmadan nerede olduğunu bilme duyusu olan özduyum, kaslardaki ve tendonlardaki sürekli uzunluğu ve gerilimi bildiren reseptörlerden gelir. İnsanların ancak başarısız olduğunda fark ettiği bir duyudur.
Enkoder tam olarak bu rolü oynar. Rotor konumunu ve hızını sürekli olarak sürücüye bildirir, bu da kapalı döngü kontrolünü mümkün kılan şeydir. Onu çıkarırsanız sürücü kör çalışıyordur; itebilir ancak itmesinin ne başardığını bilemez. Onu elektriksel gürültü, kötü kablo döşemesi veya yetersiz çözünürlük ile bozarsanız, sürücü güvenilmez duyusal veriler alır ve bu da bozulmuş konum algısına sahip bir vücuttan bekleyeceğiniz türden dengesiz, tereddütlü bir hareket üretir.
Kas ve Kaldıraç: Motor ve Şanzıman
Motor en doğrudan anlamıyla kastır: enerjiyi mekanik kuvvete dönüştürür ve bunu sadece istendiğinde yapar. Derecelendirmesi ne kadar kuvvetin mevcut olduğunu tanımlar, ancak bu kuvvetin ne kadar iyi uygulandığını değil.
Şanzıman, tendon geometrisine ve eklem kaldıracına daha yakındır. Bir ekleme yakın bir kas, daha az kuvvetle hızlı hareket üretir; daha uzağa bağlandığında, daha fazla kuvvetle daha yavaş hareket üretir. Kasın kendisi değişmemiştir; mekanik avantaj değişmiştir. Bir şanzıman da aynı şeyi yapar, motor hızını sabit bir oranda tekerlek torkuyla takas eder. İşte bu yüzden dişli oranı seçimi ve motor seçimi bağımsız olarak kararlaştırılamaz; tıpkı biyomekanikte uzuv oranları ve kas kapasitesinin bağımsız olmaması gibi.
Koruyucu Refleksler
Vücudun tek amacı hasarı önlemek olan refleksleri vardır. Sıcak bir şeye dokunduğunuzda, çekilme hareketi bilinçli duyum kaydedilmeden önce gerçekleşir, çünkü bu kararı beyinden geçirmek yaralanmayı önlemek için çok uzun zaman alacaktır.
Servo sürücü aynı sınıf işlevi taşır. Aşırı akım koruması, akım güvenli sınırları aştığında çalışmayı keser; bu, bir tekerlek sıkıştığında veya araç taşınamaz bir engele karşı itmeye çalışıldığında meydana gelir. Aşırı sıcaklık koruması, sürekli termal yüke yanıt verir. "Safe torque off" (Güvenli tork kapatma), bir güvenlik devresi kesildiğinde, kontrolcünün o an komut verdiği her şeyden bağımsız olarak sürücünün tork üretme yeteneğini tamamen ortadan kaldırır.
Bunların biyolojik koruyucu reflekslerle paylaştığı kritik özellik, yerel ve anında hareket etmeleridir. Kontrolcüden izin istemesi gereken bir koruma işlevi, herhangi bir şeyi korumak için genellikle çok geç kalacaktır.

Refleks Tabakası Başarısız Olduğunda: Sürücü Seviyesindeki Sorunları Tanıma
Sürücüyü bu şekilde çerçevelemek, yararlı bir tanısal ayrım sağlar. AGV aktarma organlarındaki sorunlar katmanlara ayrılma eğilimindedir ve katmanı tanımlamak aramayı önemli ölçüde daraltır.
Eğer araç yanlış yere gidiyorsa, kötü bir rotayı takip ediyorsa veya yanlış sırada duruyorsa, sorun karar katmanındadır; navigasyon veya kontrolcü mantığı. Refleksler doğru bir şekilde yürütülmüştür; niyet yanlıştı.
Eğer araç doğru yere gidiyor ancak oraya kötü varıyorsa (sarsılma, salınım, aşma, düz bir çizgiden sapma, yokuşlarda zorlanma), sorun refleks katmanındadır. Niyet doğruydu ve kas yeterli, ancak aralarındaki düzenleme yetersiz. Bu sürücünün alanıdır ve ayar, akım payı, geri besleme kalitesi ve sürücü seçimini kapsar.
Eğer araç ne kadar iyi düzenlenirse düzenlensin yeterince kuvvet üretemiyorsa, sorun kasla ilgilidir: motor veya şanzıman boyutlandırması. Sürücü ayarının hiçbir miktarı, motorun üretemeyeceği bir tork yaratmaz. Refleks katmanında ortaya çıkan spesifik arızaların pratik bir dökümü, yaygın AGV servo sürücü sorunları rehberinde mevcuttur.
Analojinin Çöktüğü Yerler
Analojiler fazla güvenilinceye kadar yararlıdır ve bunun adlandırmaya değer net sınırları vardır.
Biyolojik kas karşıt çiftler halinde çalışır; bir kas bir eklemi bir yöne çeker, diğeri geri çeker. Bir servo motor kendi başına çift yönlüdür ve tek bir aktüatörden her iki yönde de tork üretir. Biyomekaniğin çoğunu şekillendiren antagonist yapı burada geçerli değildir.
Vücudun ayrıca rejeneratif frenlemeye eşdeğer bir mekanizması yoktur. Kaslar yavaşlama sırasında kan dolaşımına enerji döndüremez; bunu ısı olarak dağıtırlar. Bir AGV sürücüsü rutin olarak enerjiyi bataryaya doğru geri iter ve bu geri dönüş akışını yönetmek, biyolojik bir karşılığı olmayan gerçek bir tasarım değerlendirmesidir.
Son olarak, biyolojik refleksler zamanla kullanım yoluyla uyum sağlar ve yeniden eğitilir. Bir servo sürücünün döngüleri kendi kendine öğrenmez; devreye alma sırasında yapılandırılır ve birisi onları değiştirene kadar ayarlandığı gibi kalır. Refleksler ancak onları ayarlayan kişi kadar iyidir, bu da vücudun paylaşmadığı bir sınırlamadır.
SSS
AGV kontrolcüsü ile AGV servo sürücüsü arasındaki fark nedir?
Kontrolcü aracın ne yapacağına (rota, hız, durma noktaları) karar verir ve araç üzerindeki tüm eksenleri koordine eder. Servo sürücü, akımı düzenleyerek ve kendi yüksek hızlı kontrol döngülerini yerel olarak kapatarak bir motor için bu kararı yürütür. Bir kontrolcü genellikle birkaç sürücüye komut verir. Kontrolcünün rolü, mobil robotlar için AGV kontrolcüleri hakkındaki bu rehberde daha derinlemesine ele alınmıştır.
Bir AGV servo sürücü olmadan çalışabilir mi?
Herhangi bir pratik endüstriyel konfigürasyonda hayır. Çok basit bazı araçlar gerçek bir servo düzenleme olmadan açık döngü motor kontrolü kullanır, ancak bu, AGV uygulamalarının genellikle gerektirdiği hassasiyeti, düşük hız kararlılığını ve tork kontrolünü kaybetmelerine neden olur. Refleks tabakasını kaldırmak, her düzeltmenin yukarıdan gelmesi gerektiği anlamına gelir ki bu da işe yarar olması için çok yavaştır.
Sürücü kalitesi bir AGV'nin nasıl hissettirdiğini neden etkiler?
Pürüzsüzlük, koşullar değiştikçe torkun ne kadar hızlı ve hassas bir şekilde düzenlendiğinin bir ürünüdür. Bu düzeltmeler kontrolcüden aşağı gönderilmek yerine sürücünün kendi döngüleri içinde gerçekleştiğinden, sürücü kalitesi ve ayarı, sürüş davranışını kontrolcü performansından çok daha doğrudan belirler.
Entegre bir sürücü bu ilişkiyi değiştirir mi?
Fiziksel olarak evet; entegre bir birim sürücü elektroniğini motorun üzerine veya içine yerleştirerek kablolamayı azaltır ve yerden tasarruf sağlar. İşlevsel olarak iş bölümü değişmez: sürücü yine yerel düzenlemeyi gerçekleştirirken kontrolcü yine karar verir. Refleks yayı sadece kasa daha fazla yaklaşmıştır.
Eğer motor kassa, performans düşük olduğunda neden sadece daha büyük bir motor almıyoruz?
Çünkü AGV aktarma organlarındaki performans şikayetlerinin çoğu kuvvet sorunlarından ziyade düzenleme sorunlarıdır. Daha büyük bir motor mevcut torku artırır, ancak araç sarsılıyorsa, salınım yapıyorsa veya düz bir yoldan sapıyorsa, mevcut tork hiçbir zaman kısıtlayıcı faktör olmamıştır. Donanımı değiştirmeden önce katmanı teşhis etmek, belirtiyi gidermeyen bir kapasite için ödeme yapmaktan kaçınmanızı sağlar.
Sonuç
Servo sürücü, bir AGV aktarma organındaki en az görünür konumu işgal eder ve aracın nasıl davrandığı üzerinde orantısız bir etki yaratır. Onu omurilik refleks yayı olarak görmek (yukarıdan niyet alan, aşağıda kuvveti düzenleyen, sistemdeki başka hiçbir şeyin eşleşemeyeceği hızlarda yerel olarak düzelten ve izin istemeden vücudu koruyan), hem işlevini hem de arıza modlarını düşünmeyi önemli ölçüde kolaylaştırır. Ayrıca tasarım aşamasında önemli olan pratik bir noktayı da netleştirir: yetenekli bir motor belirleyip onu düzenleyen sürücüyü yetersiz belirlemek, güçlü kaslara ancak zayıf reflekslere sahip bir araç üretir ki bu da çalışırken aslında güçlü bir araç değildir.
Paylaşmak:
Otonom Yem İtme Robotları için AGV Tahrik Tekerleği Seçim Kılavuzu
Kompakt AGV/AMR Tasarımları için Hafif Hizmet Tipi Direksiyonlu Tahrik Tekerlekleri