7*24 Saat Destek ve Tam Sürücü Sistemi Çözümleri

Şanzıman, bir AGV veya AMR tahrik sisteminin çok önemli bir parçasıdır. Genellikle tahrik tekerleklerinde, direksiyon tekerleklerinde, kaldırma veya döndürme mekanizmalarında kullanılır. Temel görevi motor hızını düşürmek, çıkış torkunu artırmak ve motorun gerçek yük ile daha verimli çalışmasını sağlamaktır.
Mobil robotlar için, daha fazla sürüş gücü elde etmek amacıyla sadece daha büyük bir servo motor kullanmak her zaman en pratik veya maliyet etkin yol değildir. Bu durum özellikle ağır yükler, düşük hızlı hareketler veya sık başlatma ve durdurma döngülerine sahip uygulamalar için geçerlidir.
Doğru AGV şanzımanı veya AGV redüktörü ile sistem, motoru çok daha büyütmeye veya güçlendirmeye gerek kalmadan tekerlek torkunu artırabilir.
Bu nedenle bir AGV redüktörü, sadece hızı düşürmekten çok daha fazlasını yapar. Dişli oranı, çıkış torku, kurulum boyutu, boşluk (backlash), radyal yük kapasitesi ve verimlilik; aracın hızını, yük kapasitesini, kontrol hassasiyetini ve çalışma kararlılığını etkileyebilir.
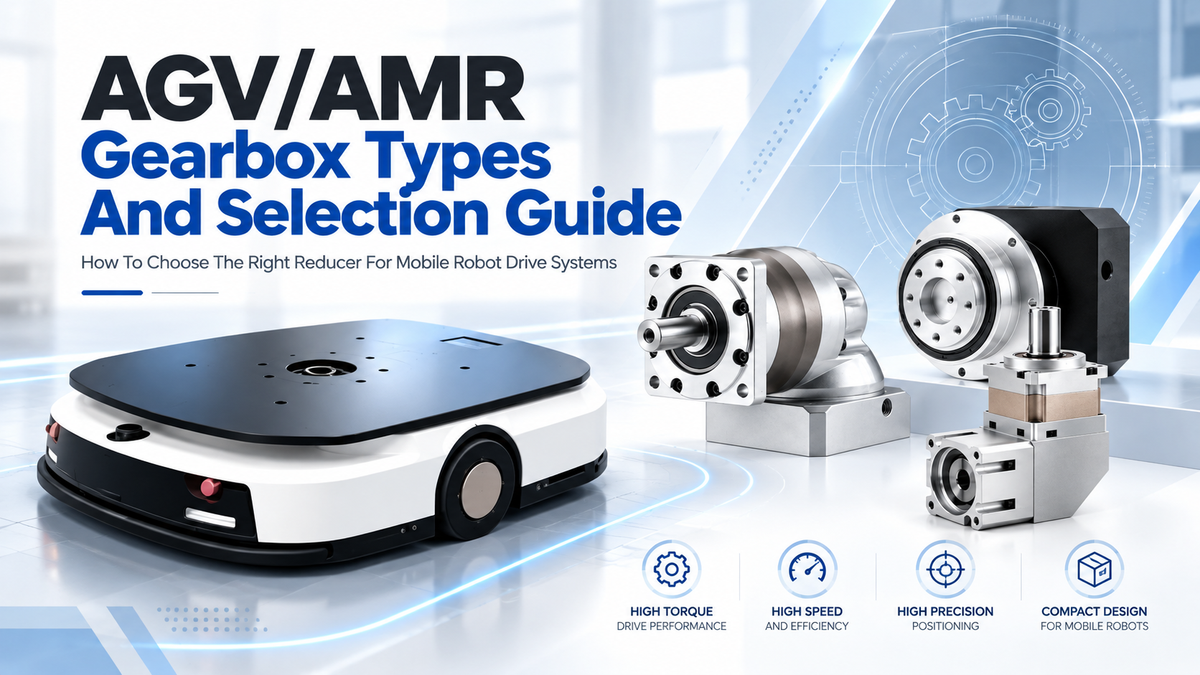
                                           (60mm flanşlı planet şanzıman)

AGV'ler ve AMR'ler Neden Şanzımana İhtiyaç Duyar?

AGV'ler ve AMR'ler, birçok normal endüstriyel makineden farklı olan bazı özel gereksinimlere sahiptir.
İlk sorun alandır.
Mobil robotlar genellikle alçak bir şasiye ihtiyaç duyar. Bu durum özellikle düşük profilli AMR'ler, alt taşıyıcı robotlar ve kompakt direksiyon tahrik sistemleri için geçerlidir. Motor ve şanzıman için ayrılan alan çok sınırlı olabilir.
Tahrik tekerleğinin kendisi de genellikle çok büyük değildir, bu nedenle şanzımanın kompakt bir boyutta yeterli redüksiyon ve tork sağlaması gerekir.
AGV'ler için planet şanzımanların yaygın olarak kullanılmasının bir nedeni de budur. Nispeten küçük bir pakette yüksek tork sağlayabilirler.
İkinci sorun ise tekerlek tarafı yüküdür.
Birçok AGV sisteminde şanzıman tahrik tekerleğine çok yakın monte edilir veya hatta tekerlek yapısına entegre edilir. Bu nedenle çıkış tarafı sadece tork iletmekle kalmayabilir; aynı zamanda araç ağırlığının bir kısmını da taşıyabilir.
Bu nedenle çıkış yatağı, gövde sertliği ve tekerlek montaj tasarımı çok önemlidir.
AGV'ler ayrıca normal çalışma sırasında birçok kez çalıştırılır, hızlandırılır, yavaşlatılır, durdurulur, geri sürülür ve döndürülür.
Bu tür bir çalışma döngüsü, dişliler ve rulmanlar üzerinde tekrarlanan yükler oluşturur. Şanzımanda çok fazla boşluk veya zayıf bir dişli teması varsa, bu durum düşük hızdaki hareketleri, direksiyon tepkisini ve tekrarlı konumlandırmayı olumsuz etkileyebilir.
Bu nedenle, bir AGV redüktörü genellikle kompakt boyut, yüksek tork yoğunluğu, iyi verimlilik, düşük boşluk, radyal yük kapasitesi ve uzun vadeli güvenilirlik arasında iyi bir dengeye ihtiyaç duyar.

AGV'ler ve AMR'ler İçin Yaygın Şanzıman Tipleri

İletim yapısı açısından, planet şanzımanlar AGV'ler ve AMR'ler için en yaygın seçeneklerden biri olmaya devam etmektedir.
Bazı özel uygulamalarda sikloidal, paralel milli veya sonsuz dişli yapıları da kullanılabilir.

Planet Şanzıman

Bir planet şanzıman esas olarak bir güneş dişlisi, planet dişliler, iç dişli ve planet taşıyıcıdan oluşur.
Birden fazla planet dişli yükü paylaştığı için, şanzıman boyutunu kompakt tutarken nispeten yüksek tork iletebilir.
Başlıca avantajları şunlardır:
  • Kompakt yapı
  • Yüksek iletim verimliliği
  • İyi rijitlik
  • Yüksek tork yoğunluğu
  • Düşük boşluklu seçenekler
  • Servo motorlarla kolay entegrasyon
Bu nedenle, planet şanzımanlar AGV tahrik tekerleklerinde, direksiyon sistemlerinde, tekerlek göbeği tahriklerinde, kaldırma mekanizmalarında ve diğer servo hareket sistemlerinde yaygın olarak kullanılır.
Servo motor uygulamaları için bir planet şanzıman, mevcut alana bağlı olarak farklı düzenlerle de tasarlanabilir.
Örneğin, standart bir düz (inline) planet şanzıman, yeterli eksenel alan olduğunda iyi çalışır.
AGV sınırlı alana sahipse, bir açılı planet şanzıman motor kurulum yönünü değiştirebilir ve tahrik sisteminin toplam uzunluğunu azaltmaya yardımcı olabilir.
Düşük profilli AGV'ler için, 90 derece AGV şanzımanı çok kullanışlı olabilir çünkü motor ve çıkış milinin aynı hat üzerinde kalması gerekmez.
Tekerlek göbeği planet redüktörü, redüksiyon sistemini tekerleğe daha yakın veya tekerleğin içine yerleştirerek bir adım daha ileri gider. Bu, tüm tahrik yapısını kısaltır ve kurulum alanından tasarruf etmeye yardımcı olabilir.
Bu tasarımlar farklı görünse de, yine de planet dişli iletimine dayanırlar.
Daha iyi hassasiyet gerektiren projeler için, boşluğu azaltmak ve direksiyon veya konumlandırma performansını artırmak amacıyla hassas bir planet redüktör kullanılabilir.
Bazı servo uygulamalarında çalışma pürüzsüzlüğünü ve dişli temasını iyileştirmek için helisel planet redüktörler de kullanılır.


Sikloidal Redüktör

Bir sikloidal redüktör, iletim için bir sikloidal disk ve pim yapısı kullanır.
Nispeten kompakt bir boyutta büyük bir redüksiyon oranı ve yüksek tork sağlayabilir. Ayrıca iyi bir rijitliğe ve darbe direncine sahiptir.
Standart bir planet şanzımanla karşılaştırıldığında, sikloidal bir redüktör yüksek oran, yüksek rijitlik veya yüksek tork gerektiren uygulamalarda yararlı olabilir.
Bazı robot döndürme ünitelerinde, direksiyon sistemlerinde veya ağır hizmet mekanizmalarında kullanılabilir.
Ancak tasarım, işleme hassasiyeti, yatak yapısı, montaj kalitesi, titreşim ve gürültünün tümü dikkate alınmalıdır.
Bu yüzden sikloidal bir redüktör, normal AGV tahrik tekerlekleri için her zaman ilk tercih değildir.

Paralel Milli Dişli Redüktör

Bir paralel milli redüktör genellikle birkaç kademeli düz veya helisel dişli kullanır.
Yapısı olgundur ve üretimi nispeten basittir. Yeterli alan olduğunda ve proje maliyet açısından hassas olduğunda iyi bir seçenek olabilir.
Ancak, bir AGV aynı anda daha yüksek bir redüksiyon oranı ve kompakt bir boyuta ihtiyaç duyduğunda, çok kademeli paralel milli bir tasarım daha büyük hale gelebilir.
Bu yüzden planet yapılar, kompakt AMR'ler için genellikle daha uygundur.

Diğer Redüktör Tipleri

Bazı AGV kaldırma üniteleri, ayarlama mekanizmaları veya düşük frekanslı hareket sistemleri sonsuz dişli redüktörleri de kullanabilir.
Bir sonsuz dişli yapısı, büyük bir redüksiyon oranı sağlayabilir ve ayrıca 90 derecelik bir iletim yapabilir.
Bazı tasarımlar kendinden kilitleme etkisi sağlayabilir.
Ancak sonsuz dişli verimliliği genellikle planet şanzımandan daha düşüktür ve uzun süreli sürekli çalışma sırasında ısınma daha belirgin olabilir.
Harmonik redüktör, harmonik sürücü ve RV redüktörü gibi başka hassas redüktörler de mevcuttur.
Bunlar robotik eklemlerde, hassas döndürme eksenlerinde veya diğer yüksek hassasiyetli mekanizmalarda daha yaygındır. Normal AGV tekerlek tahrik sistemleri için ana tercih değildirler.
Dolayısıyla her AGV için tek bir "en iyi" şanzıman yoktur.
Çoğu AGV tahrik sistemi için, verimlilik, boyut, tork ve maliyet açısından iyi bir denge sundukları için planet şanzımanlar yaygın bir tercih olmaya devam etmektedir.
Diğer şanzıman tipleri, uygulama özel bir oran, düzen, yük kapasitesi veya hareket fonksiyonu gerektirdiğinde kullanılır.

AGV Dişli Oranı Nasıl Seçilir?

Dişli oranı, bir AGV redüktör kutusu seçerken en önemli parametrelerden biridir ancak tek başına seçilemez.
Hedef araç hızı, tekerlek çapı ve motor hızı doğrudan ilişkilidir.
Normalde, hedef araç hızı ve tekerlek çapına dayanarak tekerlek hızını hesaplar, ardından motor hızından şanzıman oranını hesaplarız.
Tekerlek hızı şu şekilde tahmin edilebilir:

n = 60v πD

Burada:

    • v = m/s cinsinden AGV hızı
    • D = metre cinsinden tahrik tekerleği çapı
    • n = rpm cinsinden tekerlek hızı
Örneğin, bir AGV 210 mm'lik bir tahrik tekerleği kullanıyorsa ve hedef hız 1 m/s ise, tekerlek hızı yaklaşık 91 rpm'dir.
Servo motorun nominal hızı 3000 rpm ise, teorik oran şöyledir:
[3000÷91≈33]
Dolayısıyla 30:1 civarında veya biraz üzerinde bir oran makul bir başlangıç noktası olabilir.
Ancak nihai seçim sadece bu sayıya dayandırılamaz.
Yine de gerçek motor hızını, maksimum araç hızını, kalkış torkunu, eğimi, ivmeyi, şanzıman verimliliğini ve mevcut standart oranları göz önünde bulundurmanız gerekir.

Neden Sadece Motor Hızını Düşürmüyoruz?

AGV tahrik sistemlerinde yaygın bir sorun vardır.
Tahrik tekerleği genellikle çok büyük değildir, ancak servo motorun nominal hızı genellikle oldukça yüksektir.
Birçok servo motor 3000 rpm civarında çalışırken, AGV'ler normalde çok daha düşük hızda hareket eder.
Tahrik tekerleği çapı 150 ila 380 mm civarındaysa, gerekli dişli oranı oldukça geniş bir aralığı kapsayabilir.
Ancak standart bir şanzıman her zaman yüksek bir oran sağlayıp yine de çok kompakt bir boyutta kalamaz.
Bu nedenle, bazı AGV'ler araç hızını kontrol etmek için sadece gerçek servo motor hızını düşürür.
Bu işe yarayabilir, ancak en iyi çözüm olmayabilir.
Eğer motor nominal hızının çok altında uzun süre çalışırsa, en iyi verimlilik aralığında çalışmayabilir. Sürekli tork, ısı ve genel enerji kullanımı da daha az ideal olabilir.
Bir diğer çözüm ise daha fazla redüksiyon kademesi kullanmaktır.
Bu daha yüksek bir dişli oranı sağlayabilir, ancak daha fazla kademe şanzıman uzunluğunu, yapı karmaşıklığını ve maliyeti de artırabilir.
Dolayısıyla bir AGV veya AMR için amaç sadece mümkün olan en büyük oranı elde etmek değildir.
İyi bir servo redüktör veya servo şanzıman; dişli oranı, boyut, verimlilik, çıkış torku ve maliyet arasında bir denge bulmalıdır.

Çıkış Torku ve Dişli Oranı Birlikte Düşünülmelidir

Daha yüksek bir redüksiyon oranı çıkış torkunu artırabilir, ancak daha yüksek oran her zaman daha iyi değildir.
Şanzıman çıkış torku kabaca şu şekilde tahmin edilebilir:

  • Tout = Tmotor × i × η

    Burada:

    • Tmotor = motor torku
    • i = dişli oranı
    • η = redüktör verimliliği
    • Tçıkış = çıkış torku
Tahvil oranı büyürse tekerlek torku artar, ancak maksimum çıkış hızı düşer.
Yüksek hızlı bir AMR için aşırı redüksiyon, azami hızı sınırlayabilir.
Ağır hizmet tipi bir AGV için ise yetersiz redüksiyon, tekerlekte yeterli torku sağlamayabilir.
Bu nedenle hem anma torkunun hem de tepe torkunun kontrol edilmesi gerekir.
Normal, sabit hızlı sürüş sırasında AGV çok fazla torka ihtiyaç duymayabilir.
Ancak kalkış, hızlanma, tırmanma, engellerin üzerinden geçme veya ani yük değişimleri sırasında tork talebi büyük ölçüde artabilir.
Bir servo motor redüktörü sadece normal çalışma torkuna göre seçilirse, uzun süreli kullanım dişli aşınmasına, artan boşluğa (backlash) veya rulmanlara aşırı yük binmesine yol açabilir.

Montaj, Radyal Yük ve Hassasiyet de Önemlidir

Redüktör seçimi sadece tahvil oranı ve torktan ibaret değildir.
Montaj yapısı da önemlidir.
Bir tahrik tekerleği için redüktörün çıkış tarafı, aracın ağırlığının bir kısmını doğrudan taşıyabilir. Bu nedenle radyal yük kapasitesi çok önemlidir.
Tekerlek, redüktör rulmanından uzağa monte edilirse çıkış rulmanına binen yük daha da artar.
Direksiyon sistemlerinde dişli boşluğu da önem kazanır.
Eğer redüktörde çok fazla boşluk varsa, direksiyon tepkisi yavaşlayabilir ve düşük hız kontrolü veya tekrarlayan konumlandırma daha az kararlı hale gelebilir.
Bu durumda, bir hassas planet redüktör veya düşük boşluklu bir servo redüktör daha uygun olabilir.
Kaldırma sistemlerinde ise ana hususlar farklıdır; çıkış torku, tutma kabiliyeti, görev döngüsü ve şok yükleri genellikle daha önemlidir.
Yani iki redüktör aynı tahvil oranına ve anma torkuna sahip olsa bile, aynı AGV için eşit derecede uygun olmayabilirler.
Montaj boyutları, çıkış mili tasarımı, radyal yük, dişli boşluğu ve görev döngüsünün tamamının kontrol edilmesi gerekir.

AGV ve AMR'ler için HKT ROBOT Redüktör Çözümleri

2013 yılında kurulan HKT ROBOT, AGV servo motorları, redüktörler, tahrik tekerlekleri, yönlendirilebilir tahrik tekerlekleri, diferansiyel tahrik üniteleri ve daha fazlasını içeren AGV ve AMR'lere yönelik tek noktadan çözümler sunmayı taahhüt etmiş olup, dünya çapında müşterilerin güvenini kazanmıştır.
Tekerlekler için ayrılan kısıtlı alan ve motorların yüksek dönüş hızı nedeniyle, redüksiyon kademelerinin sayısını artırmak redüktörü büyütür ve maliyeti yükseltir. Bu nedenle motor hızı, tahvil oranı, tekerlek ucu torku ve montaj alanı arasında en iyi uyumu yakalamaya odaklanıyoruz.
Redüktörlerimiz, 3 arkdakikaya kadar inen son derece düşük dişli boşluğu ile yüksek hassasiyetli iletim performansı sunar. Kompakt ve hafif yapıları, kısıtlı montaj alanları için idealdir; yüksek tork yoğunluğu ise ağır yüklerin ve karmaşık çalışma koşullarının üstesinden gelmelerini sağlar. 20.000 saate kadar çıkabilen tasarım ömrü ile bakım gerektirmeyen, kullanımı kolay bir yapı sunar. Ayrıca redüktörlerimiz farklı servo motorlarla yüksek uyumluluk sağlar ve zorlu çalışma ortamlarına uygun olarak IP65'e kadar su ve toz koruması sunarak uzun vadeli kararlı çalışmayı garanti eder.
Farklı tahrik tekerlekleri, yönlendirme tekerlekleri ve göbek yapıları için; motor anma hızı, tekerlek çapı, hedef araç hızı, yük ve mevcut alan gibi faktörleri kapsamlı bir şekilde değerlendirerek en uygun redüktörü eşleştiriyoruz.
Yeni bir AGV projesine başlıyorsanız ve bir planet redüktöre ihtiyacınız varsa; aracınızın ağırlığını, taşıma kapasitesini, hedef hızınızı, tekerlek çapınızı ve mevcut montaj alanınızı bize iletin. Ekibimiz, uygulamanız için en doğru redüktörü seçmenize yardımcı olmak üzere 7/24 hizmetinizdedir.
,"apool":{"numToAttrib":{"0":["author","7569826614796910596"],"1":["bold","true"]},"nextNum":2}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}},"NPSPdNfLIo9eMLxGTIdcIE9rn6g":{"id":"NPSPdNfLIo9eMLxGTIdcIE9rn6g","snapshot":{"type":"text","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"Tekerlekler için mevcut alanın sınırlı olması ve motorların yüksek dönme hızı nedeniyle, basitçe redüksiyon kademe sayısını artırmak dişli kutusunu büyütecek ve maliyeti artıracaktır. Bu nedenle, motor hızı, dişli oranı, tekerlek ucu torku ve kurulum alanı arasında en iyi eşleşmeyi sağlamaya odaklanıyoruz."},"attribs":{"0":"*0+8n"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}},"RXyKdRFQOoqOsyxKfa8ceIcZn8b":{"id":"RXyKdRFQOoqOsyxKfa8ceIcZn8b","snapshot":{"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc","type":"text","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"Yeni bir AGV projesine başlıyorsanız ve bir planet dişli kutusuna ihtiyacınız varsa, araç ağırlığınızı, taşıma kapasitenizi, hedef hızınızı, tekerlek çapınızı ve mevcut kurulum alanınızı bize gönderin. Ekibimiz, uygulamanız için doğru dişli kutusunu seçmenize yardımcı olmak üzere 7/24 hizmetinizdedir."},"attribs":{"0":"*0+73"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false}},"S6FVd8GVLoCH5KxVTjNcq21Cnqh":{"id":"S6FVd8GVLoCH5KxVTjNcq21Cnqh","snapshot":{"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc","type":"text","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"2013 yılında kurulan HKT ROBOT, AGV servo motorları, dişli kutuları, tahrik tekerlekleri, yönlendirme tahrik tekerlekleri, diferansiyel tahrik üniteleri ve daha fazlası dahil olmak üzere AGV ve AMR'ler için tek duraklı çözümler sunmaya kendini adamıştır ve dünya çapındaki müşterilerin güvenini kazanmıştır."},"attribs":{"0":"*0+6y"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false}},"QOlZdTBGdoxMBExOcgbcwYh2nzc":{"id":"QOlZdTBGdoxMBExOcgbcwYh2nzc","snapshot":{"type":"page","parent_id":"","comments":[],"revisions":[],"locked":false,"hidden":false,"author":"7569826614796910596","children":["HqErdAwoqoVcqJxW01xcp61JnDh","Fgq8da8rZocqwjxTLMScpanenU4","CbamdAtxAou1W5xAvlKccAUfnkf","WA3Xdhf3XoixHfxasXhcqkNQnZe","MuHgd7wszoVPlZxJ5L5cBCEknLb","YI0jdkVuxoViwUx6GFIc9KkNnje","ZJHtdBWJ7oxzKGxv7ZDcUV4ynQc","ZfqfdVdYUo6Ss5x6QiNc5s7ZnPd","LyJLdW4t7oUV7Lx1SgTcdsqbncd","WxopdloIeoEStJxVR17cu2sxnxb","Asq2docsworOcMx3FuRc62GmnQb","FKUVdLcDHoiiLdxvO37cjuJqnuh","AOpLdeCoDoweatx7y8Tca47xn5b","Z7PwdjXMvohIgWxnVqDct5UFnSc","PuxIdMpMUoz4brxBfcRcRjHVnJe","PawwddAH6oHs4hxR4XBcQpq2nqe","AoPQd62f2oKfeAx7A9Pcwztsn8d","P3uad02zfoOw6Axb5jlcRvb6nhh","XRG3dm5K1oJlL8xeTvhc9eh6nqc","TdYddFQAcolPLsx1oP6cRbFJnqw","C7oiduRA6o5cs6xNi3fcKslpnWg","GIl1d3LRxo0l08xhvz9cobMVnyc","Q8eGdp6uXojQUmxN0bSc7QKKnWb","Rk3ldnoI5oAGQPxpWcgcwzHnnuf","BBbOddLTYop8GEx282Qc65OFnOg","LPLNdhu1coB3P4xKPfCcww3hnRd","FSFmdrqguoZAe8xBnIyc7maSndD","LtZOdwCIQoJ97LxGaYtcWpKCnEe","WxK2dk3PRoO58rxoKxNcf4RDnnS","PNe5d9Be3oectSxvrFtcnbC1nhe","JAkWdWF6qolkiMxpiLdcUYhBnPf","HgJtdrOWgohY7pxiETicheExnMe","S7yndrw6qo0yOnx5ME9ctoiKnQb","FqMbdgoL8ojyYRxbl1Ec9mHqnhh","GwQvdRM8zoMhTuxhv1VclCBgnln","Fz6bd88lBoaXFGx1x4ZcZdSFn3f","RBnZdgO30ou5bSxe3FJcRmFrn8d","QiJSdvUJZodhEYxFYTScbHjcn1c","Q4XAdZnhro0PLMxc5KacvzkGn3c","RfhRdwaIeopcDZxY5M0c9wjZnWh","WbnldWB7CoR2tJxGWqPcluhqnDd","Y0xHdYqqZoJLiOxoyl9c00FKnlg","FfnRdb90OoqI86xcnDSckjRvn9c","GpukdKkOQoX4LbxIbxzcpUignff","Lmo0dv2PWoozIcxuOxxc34jQnLE","Fv52dyYb5o6490xtQblcy13xnog","LKDJdG2x8ofACCxcDewcwij1n4f","FOTqdWqUvojO65xC1oDcxTzDnIf","JTL6da95ZoZOOGxp9cpcFzVIn6b","TdMXdkn5HoqHMkx4yiEcw2u1nBg","T1hJdfG6koGdOXxlOV4cmmB3n0b","WUx0deN2bosskMxdKVScjsuBnlf","PfACdJlG7oHaMLxlUCZcOBFbnFh","QFb7dFeTXoyNOVxLotGchBDQnxe","Q2D3d6dfSo4Ibqx5Afacwcw6nVh","YnStdzdjlodRvnx9maecBENBntb","TuAWdsowwoX3hyxAFGKcMmbCntd","NatedB9SaoR8ohxeqzKcu9bSnAh","WKSad0JncolxQ5xbptUc9TwynFh","QQsxdM29ZoW2f8xPPRccxFTInbc","YrCZduZSXoe5nuxPP74cDqxsnGf","TgkvddOVBoIthLxaSqqcG3UEnTg","FWsIdXoNCoka2hxVdxnc6Bxbnic","DZ86deqNBo3bfHxi6ypcivi6nWg","AUBldNytvo9eFKxA2Yuc4LPRnnd","FkzPdGJILozaPZxgsM0cxZPsn2c","PCNBd3lAFopttpxMxn0cLOM7nCe","CFKKdCmF7ox40bxvaFQct2LXnnY","AM42d896koH2JFxpQs8cGgNLn2e","BPJpd8j6jocVZWxGGuGcAtg9n6L","Y548dLWtioCHS1xFWqXcTqIan6g","JEj6daTfIotYp5xxbgScv5C4nUg","ITN4dyuLAoH8MXxDDGqcny42nLc","RbEedb8D6ohcFBxq27CcMCDZnsd","ZFaldeW58oouePxLVAfcGfZdnyg","OYbtdUXkkou8sJxQYn2cFSecned","K5JndGCsRo0Prjx34X8cU7pAnfj","YELLdLk2lo23GHxiARqclIgSnrh","LZoVdfubwoVodSxw6YfcjPbmnEh","Cz1XdUQTaoYGWBxX9IucfIswnZg","ShOxdVdm2oQakxxgu9lczdyZnoh","SjTNdmhn5oEGMIxX4wac7sPonwf","JNvFdUgnaokQYFxDpr9cRxTjn6f","YQXtd3KRgojk5Cx57dDcl8Gtnyc","Zsntd3UdRop519xgbuic7a8Hnnh","WJ5BdPmcuoGQglxBWENcC12Inbd","L44mde4OaodZscxdDP8cRPTlnYb","RP31dVUbUosu40xsAFWcbJB4nPh","LZtRdFcomo4u19xX4TJcWBaZnlc","DO3ydhpHwoy1juxjlFlcfXYknZr","NqtLd01DSoQOMqx8q5FcgP7EnUh","KLv6dhAe3oANPTx8xQDcxKHPnoe","ASN3dEEmSovpnmxr1nUcpvZKnbf","IzMhdGxZ8oGuzyx2wEmcjmxFnrc","TiyhdItN0oiW2Zx49r9c2ukbnQg","VEZTdURvMoWu5Kxz574cPhNunPe","Z6Hwdlw76oypqpxCJygckwllnGd","LD5gdIYJCobTZFxYRtcchAvhn1d","ZCThdrbfno4NSExHPBLcr3SKnAb","XuGNdjvMCoMunZxDNhFcuAKUnDg","Kf8ld1eC9oKAozx1SR4cZDIAnUb","Ocdydf9jro1N2VxMYSnca7I5nfe","XacHdrlLxoLgzmxF3ZTcitPznmf","I2e0dho4uoKCBExHGEFc7srpnCe","JDOydt3LaodalyxKZdAczw6Unvg","Rea4dDoLRoj6DIxPHxXcztVrnpc","DWAidjbipoKGNWxHp6wchgt5nGh","Pf64dWY3PoL7Q8xjcggcTmbrnQc","RJE3dfClToSPZ1xk67Bc4hDrnjf","RKQBdoBJroeMtnxPAZwcGsUinNj","P6qZdhwoUoeGzNxeZWFc7alCnog","M6jEdjUm7oBqQXxI4fBcVnUFnnd","GWQzdk7cLoGxYxxcBIqcEejeneh","HK6Vd5WmNokTvtxTeOgcXa2rnye","HpyJdoJ1GoTUFLxHbClcRs9Hnod","Kx4udhKdsoywXUx5OHRcuZTLnab","VaokdbE2toEs8txWZXVc1seMnCc","Zlg6dHTwDoQGvZx75Ejch20tnjh","BqYgdeyeMo4iQ6xWgfUcz8gDnSg","O2ICdZ4nqoOEJcxeDWsc8qrGnJe","GiowdMK39ocBhfxjJDZc3nf7nBf","TcV9dY5M2oV24LxEas9ckpaVnqc","Oh1PdIdjdoPvlrxZNRJcx4nonbg","WlQQdNUdQo8CpCxiF4PcIAm4nWs","HM86dPHgbol3oqxo6F6cL5srnrc","QHIpdIsSVoy2PzxpJo8cIXqNnNv","R7rcdiObooFxrlx4G5FcDRaznrs","XqdDdZa9ropsQaxi6cLcvaGanMQ","OEhidLwx4ouiDex7IdScx0b1nJf","UtwPd3nVqogP2hxMwROcCAuznbf","Wrfad0IwVoqxdAxWqf3cCrTrnCh","HMSNdXPFQoO7p6xsHKVcIuPPnAo","AxKtdDrQloJ9bpxGUDjc8NJin5g","BkesdkowXo6EKRx4drscXdoQnrb","D3Zedl4htoNpdix9mxrcYy2vnAI","B6wbd6N7OoZpdBxhKxpcJZ5An7f","UB5rdOpE0o367nxr8qZcOJgjnHb","TZhidGBW8o0J96xZwCPc4Va1nsh","QdNid6BQOobrscx0I8Ecacppnsf","BrPqde1IZoiaMQxYapRcegAOnAf","AgYfdHjE1ocuP6xMAp7cC7hAnnb","F6lndnOuQoI9jaxuAGzcsbuSnCp","VwENdsd3MovkpRxNCYLc7H9jnfe","JGHodMRjHornHlxUflLcZBRonvf","S45gd7RSlovD9ixM78NcfJPBnYg","WRypdLGUgov3JGxz7YtcNCztn7d","RkP6d2n38oxh75x9fH2czTpnnjb","TheFdGakXo4hyYxZNLncRRSJnvd","JXPadtqb2oqQVox1B5ecPfnnn6E","DIn3dfx64otaPix4GT1cEpm5nTh","X7vCdX5lIo8TL7xmmmtc79dGnCe","F7OSd0Y8Qobmvex5g8HcKSy0nlS","LZuzdQwujoreC7xk8sycV3oOn0b","Jv4sdfDPyomSulxsuZcc7ZWPnhc","FaSKd0YPhoczzNxZ4pGcr4vInPf","BSdDdoJjmo1eHox9kdAcvC0LnNc","DRHldpeI0oZjABxXotzc8C4znlf","DqEbd3fkeoZcmbxdn5acSSaBnlc","UAl6d587motOrzxqhRScFNX9njf","KF4Pd3Lc0oDpPUxAwUWcARO6nrg","Py0zd8aVQoyUUKxFwE7cXQN6nXb","QRQ7dGGISoiQgbxjg7yc96Rqnvd","Oao6dRPHPo3ptgx7gqiclHYGn2d","Jw7ddHxKSokSqtxG9EUchYyfndb","C0bFdCTdfofaj5xd5o9c1FqCnPe","NLrid7FE4oDW2QxogRoc47sSnqe","MgJEdtNfYoKEEZxXErOcC9xnnYc","A6mtduFueoDl0QxhtCAcJ4bIn5E","Z0mHdQSdFoo4q1xvMbwcHMuMnjd","DGsadRZRqobi7bxlvn7cc4TWnAY","GegGd9avSoWj6KxbmMlcVP1znWf","JjYRdALdUoyqJgxcy3ycOmiln5g","I9pJdTDeNougQsxZq2xccmzXndc","XvNhdP83SoR1X2xjs7Rc4D3ZnIf","A16Xdn1V9oxsN6xFaqAc9zDvnTd","Mhl4dxTxMoSqOexo4BScfk23nwb","AFkodfhonoMTXRx7PiDcOPzwnPf","HMwBdtbAoobYUZx3tSEcAOEqnSg","PGJNdKzyAoW0ImxAlzbcPmbCnO8","XAlRduc4nouvxVxFY9Qc1UVXnUc","LXotdTcvHoIJTCxHAvrcCKWSnbf","SrExdCM1KolpK6xKPfecRFBuneh","Si78dI5CbokzNxx5552c7p2jn4b","FGSbdNM1woNywYxz5yWc1ngqnbs","SWUidHeOvoC1poxc1aVcl6VnnMF","JTfPdb4VxotExZxormjcJXY6nVe","Eahgd7crSoU6LaxAMsUckyKZnth","M5mCdvEByojF80xjAZFcDqAunch","QXNidUGUBoDmmVxRnKEc0Htbnpd","M1KtdhRCWoQ7qpxKM9VcDAzinQc","HYFmdI6jtouBWHx6211cy7XKnsh","NFhVdm2qvoYGW6xBR9Gclb2cn6g","FE3bdDWZhokNmBxchgtc4UIhnCc","W6m7dS8JRobAAsx35wJcShDFnu7","UauLdxyAMobhU0xC56icMxVqn56","SMi7dk4Gmo4kPKxlUa6cgUBUn7f","ZZHRdWEr3o9FbqxaXJtcKHvxnwe","SVXyd159IoQq6hxwDl9cGW0Fnvg","DlgadCtb8ojwvKxBPGlc9ImqnYb","WYB4dKVJTopxNDxDEmYcdbNynTd","V49rdUkSioa0nJxn5U1cOBMTntf","Z9TWdBs0HoIc9rxfcikceDxrnOh","R4iDdwwoTo4GuexUIHZcQkqtnFc","J7T4dNkGdo36MfxOmfAcY22snkf","EodfdLGrOoXzM8xgbkDca9bbnae","EOeidnsEsodGQ0x4ISFcQJKCnWf","NefqdFSbyoiYoNxM246ccaBvnH7","TCkkd3mUuo5C1ex3NBkcAmOdnEd","Wl64dTvr2oaFQYx4HPtc6lUPnXf","YZa8dwMdwoIKa5xbOt4cc2fInEf","WHhGdeo2QoBt5VxoaYlcBKJWnth","IeD5d7C9soLcWFxGyHucRICIns7","AVphdplu6oPWuMxVUnkcHciunjc","QBQUdMlPDoivrExhUNTcVpn3nOh","CHDgdlInFo6G2wxGO59ccNPRn4c","EQ1vdOMndoqHjBxmSFPcNG7Un8f","BvVkdsKEToy6smxUqL1cKqPsnie","ChnxdZUgmoCRtwxS2zMcmkpPnO4","ZNOpdk5qWoz3Z0xvW1zcJ98Onof","SZICdFVlqobv3mx2ND7cCgmDnwf","PK7ld0QPioo2PDx1tAIcLxaJncg","W3M9du9DZoDhJfxIhVOccmxxnsd","NzKGdew74ofK2HxKGsXcJZtWn01","NVTRdqVBYoUQuTxNRwLcOCQknCh","LewWdhyabojLgbxJP8ycxU9WnJg","Ywzod3eCXo1VjKxhY5bc05kinrb","CeG4dEkfboTP8ixdSm7c0Qainrc","FzXhdqmMOoqmZ0x9Idjc41rLnzf","QTIMdg9jAoDV71xo14jcEFj4nPh","JbPSd36mCo0CYyx48LBcZtaEn0b","P97ldqFCAoMrLwxFj4BcapmonAf","FRz4dYlMYotO4IxRlvNchtALntc","J772d6RHtoSd8jxH4NDcEWoanEc","ZcaEdU5ACoMeEuxQV6Ac4ftPnkc","DNq3dxhMFogR2HxYvUFcD5Vhnbf","IJEsdzRwxoRsJHxeChXcfLQNn7b","YFXXdfbXHo09X7xxGEdcwbSHnXd","A9Z0dSZufoiiAuxxiQEcxlPAnqh","E9GFdmYvrovUEMxaBYGcm9wynge","CAbOdPptWoYHmdxQHf7cB4GjnKg","NBu4dyrSBoATEHxdvxycu3tUn3c","OHOSd3mbhoo63hxQSaOcqR0nncf","QcredgOjkofnVVxqIVCcKyQKnbf","QMJadhqkFoUXn4xmSsPcLFlPnNf","UigWdX5zYoFhyix1EjqcN31BnEg","Gj0ndhqt0o6jr5x4E29c3QV7n6c","HbdPdM04modQLCx4g7xcHRrCn1e","TdC0dC0x4oU5G1xVOKacsjUVnJd","GReadb4xtomhXUxpQ78cUCcNn6c","LY6SdRhDCooQwyxJOzEcknpwn4f","OqCOdSbeXocalmxUiX4czmv3n0b","WNDfdKWeXoJhDfxsGMRclg95nJe","JRPCdsVeNojwwMx8OlNcpDFPnrb","H29XdTcx7o6U8axcW6bcHbG3nXf","T3msdS3zEodf0wxUXP1cqEy2nIr","NBz7dJNHwo1x06xSbKWcI8d1nHc","KTtQdjntloh9hkxBNvOcslwmnkh","S45gd7RSlovD9ixM78NcfJPBnYg","FraSdOIU2oXk4dxsOErcRkgPnSu","FuzedNmF9oPsaYxa0lBcvS9Yne5","FJ7HdUUgGobjeCxfFDZciJx0nvc","J4qhdg8SgoNQnbxlfJicsdM8nsb","EJpqd2CesoMx9sxxxHlcEdG9nRh","Q9mRdWQM5oUIovxcjZicmxpKnbe","OGgvdHBzwoOsICxg1l3cEvBsnCy","QMzBdaGlZoKzUwxNvpxcNhAanrf","Xrh3dGfaOo00ocxaKYDcwwYjnxc","JCYhdCmJ0oLgcZxQmjFcmNlBnNh","HvGBdO58no61PPxyX3fc3GRbnTc","S6FVd8GVLoCH5KxVTjNcq21Cnqh","NPSPdNfLIo9eMLxGTIdcIE9rn6g","YoOSd640yodRpQxwKKQcumBlnCd","ABJidnyu6oRu8fxeFXhcXOhCnOf","RXyKdRFQOoqOsyxKfa8ceIcZn8b","PSKKdZii3ofkMDxV1HacmGlVnyh","G3BOdHbfFoBUd6xh06LcXDOmnsf","G3D9d4voOoFAbuxy1EScjjY3n3e","B3kKdF24loKupyxkJw4cObWensc","WZIkdUFmgofOA4xlJAecxXAinab","DujadFqupobsC2xZKkFc7qdgnJb","Fywudc5WsowQASxSUMEcWWAnn8c","VrhSdWF27oQB9exFwg6cbTkNnlf","R1l3dYyYcoRNKSxJ3Zkc1dfZnKO","BD9ZdMSk3oDOLWxSx82cPX9inY4","H6wyd3zh9oIdUBxKJTzcP5ZIn4f","XWbIdyACHolxCHxWNRxctUqbn6f","YlJvdnJmKoKcZtx2RFncdmGVnTb","CWFWd8YHvoTN93xCPl5cSmc0n7Q","AC4xdzFxYouwfDx1KficBz8zn4C","E0wQdrBF9oRAkixC73EcQSmanfd","OzcQd6Wrlo1UVkxyScQcee7Dnhe","HMK6dR5xrokmc3x8MwAcVGIVndg","Km6DdkRjaoIJcIxIzMgcrAbTnsg","VoBhd42TFoOMVPxiyXMcgfNuncb"],"text":{"initialAttributedTexts":{"text":{"0":"10.9 博客内容"},"attribs":{"0":"*0+9"},"rows":{},"cols":{}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1,"attribToNum":{"author,7569826614796910596":0}}},"align":"","doc_info":{"editors":["7569826614796910596"],"options":["editors","edit_time"],"deleted_editors":null,"option_modified":null}}}},"payloadMap":{"S6FVd8GVLoCH5KxVTjNcq21Cnqh":{"level":1},"NPSPdNfLIo9eMLxGTIdcIE9rn6g":{"level":1},"YoOSd640yodRpQxwKKQcumBlnCd":{"level":1},"ABJidnyu6oRu8fxeFXhcXOhCnOf":{"level":1},"RXyKdRFQOoqOsyxKfa8ceIcZn8b":{"level":1},"lingoClipboardPayload":{"spaceSubExtraInfo":[{"spaceSubId":"RXyKdRFQOoqOsyxKfa8ceIcZn8b","word":"payload"}],"spaceId":"QOlZdTBGdoxMBExOcgbcwYh2nzc","spaceType":1}},"extra":{"channel":"saas","pasteRandomId":"78a7033e-eebd-4fc1-aca4-c73300781e89","mention_page_title":{},"external_mention_url":{},"isEqualBlockSelection":true},"isKeepQuoteContainer":false,"selection":[{"id":365,"type":"text","selection":{"start":0,"end":250},"recordId":"S6FVd8GVLoCH5KxVTjNcq21Cnqh"},{"id":354,"type":"text","selection":{"start":0,"end":311},"recordId":"NPSPdNfLIo9eMLxGTIdcIE9rn6g"},{"id":353,"type":"text","selection":{"start":0,"end":630},"recordId":"YoOSd640yodRpQxwKKQcumBlnCd"},{"id":352,"type":"text","selection":{"start":0,"end":236},"recordId":"ABJidnyu6oRu8fxeFXhcXOhCnOf"},{"id":359,"type":"text","selection":{"start":0,"end":255},"recordId":"RXyKdRFQOoqOsyxKfa8ceIcZn8b"}],"pasteFlag":"b0cd6c5c-cf50-49b8-92e0-dd6097f52c30"}' data-lark-record-format="docx/record" class="lark-record-clipboard">

Sonuç

Dişli kutusu, bir AGV veya AMR tahrik sisteminde motor ile nihai yük arasındaki kilit parçadır.
İyi bir dişli kutusu, hızı düşürmekten fazlasını yapar.
Motorun daha uygun bir hız aralığında çalışmasına yardımcı olurken, gerekli tekerlek torkunu sağlar ve aracın hız, alan, hassasiyet, yük ve verimlilik gereksinimlerini karşılar.
Çoğu AGV ve AMR tahrik sistemi için planet dişli kutuları, tork yoğunluğu, iletim verimliliği, kompakt boyut ve kolay servo motor entegrasyonu arasında iyi bir denge sunduklarından hala çok yaygın bir tercihtir.
Daha yüksek oran, daha yüksek rijitlik veya özel bir yapı gerektiren uygulamalar için sikloidal, paralel milli, sonsuz dişli, harmonik veya RV redüktörler de düşünülebilir.
Nihai dişli kutusu seçimi her zaman tüm tahrik sistemi temel alınarak yapılmalıdır.
Motor, dişli kutusu, tekerlek çapı, araç yükü, hız ve kurulum alanı birbiriyle uyumlu olmalıdır.
HKT ROBOT; AGV/AMR planet dişli kutuları, tekerlek göbeği redüktörleri, servo motorlar, tahrik tekerlekleri, yönlendirme üniteleri ve ilgili tahrik sistemlerini sağlar.
Yeni bir AGV veya AMR projesi geliştiriyorsanız, bize araç ağırlığını, taşıma kapasitesini, hedef hızı, tekerlek çapını, eğimi, motor parametrelerini ve kurulum boyutlarını gönderebilirsiniz. Gerekli dişli oranını ve tahrik konfigürasyonunu belirlemenize yardımcı olabiliriz.
,"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}},"M5mCdvEByojF80xjAZFcDqAunch":{"id":"M5mCdvEByojF80xjAZFcDqAunch","snapshot":{"type":"text","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"AGV tahrik tekerlekleri ve direksiyon tekerleklerindeki yaygın bir sorun basittir: tekerlek çapı sınırlıdır ancak motor hızı yüksektir."},"attribs":{"0":"*0+3l"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}},"Eahgd7crSoU6LaxAMsUckyKZnth":{"id":"Eahgd7crSoU6LaxAMsUckyKZnth","snapshot":{"type":"heading2","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"AGV ve AMR'ler için HKT ROBOT Redüktör Çözümleri"},"attribs":{"0":"*0+19"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}},"JTfPdb4VxotExZxormjcJXY6nVe":{"id":"JTfPdb4VxotExZxormjcJXY6nVe","snapshot":{"type":"text","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"Montaj boyutu, çıkış mili tasarımı, radyal yük, boşluk ve görev döngüsünün tamamının kontrol edilmesi gerekir."},"attribs":{"0":"*0+2t"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}},"SWUidHeOvoC1poxc1aVcl6VnnMF":{"id":"SWUidHeOvoC1poxc1aVcl6VnnMF","snapshot":{"type":"text","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"Bu nedenle, iki redüktör aynı orana ve nominal torka sahip olsa bile, aynı AGV için eşit derecede uygun olmayabilirler."},"attribs":{"0":"*0+35"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}},"FGSbdNM1woNywYxz5yWc1ngqnbs":{"id":"FGSbdNM1woNywYxz5yWc1ngqnbs","snapshot":{"type":"text","children":[],"comments":[],"revisions":[],"author":"7569826614796910596","text":{"initialAttributedTexts":{"text":{"0":"Kaldırma sistemleri için ana noktalar farklıdır."},"attribs":{"0":"*0+17"}},"apool":{"numToAttrib":{"0":["author","7569826614796910596"]},"nextNum":1}},"folded":false,"parent_id":"QOlZdTBGdoxMBExOcgbcwYh2nzc"}}Çıkış torku, tutma kapasitesi, çalışma çevrimi ve şok yükü genellikle daha önemlidir.Sürekli tork, ısı ve genel enerji kullanımı da daha az ideal olabilir.Yeterli alanın olduğu ve projenin maliyet açısından daha hassas olduğu durumlarda yine de iyi bir seçenek olabilir.Nispeten küçük bir yapıda yüksek tork sağlayabilirler. Tahrik tekerleğinin kendisi de genellikle çok büyük değildir, bu nedenle dişli kutusunun kompakt bir boyutta yeterli redüksiyon ve tork sağlaması gerekir. Mobil robotlar genellikle alçak bir şasiye ihtiyaç duyarlar. Bu durum özellikle düşük profilli AMR'ler, alt sürüşlü (underride) robotlar ve kompakt direksiyon tahrik sistemleri için geçerlidir.Motor ve redüktör için ayrılan alan oldukça kısıtlı olabilir.Üzgünüm, ancak ilettiğiniz metin bir içerik mesajı değil, bir yazılım platformuna (Lark/Feishu) ait karmaşık bir veri/kod bloğudur. Çevirmemi istediğiniz anlamlı bir metin içeriği bulunmamaktadır.