

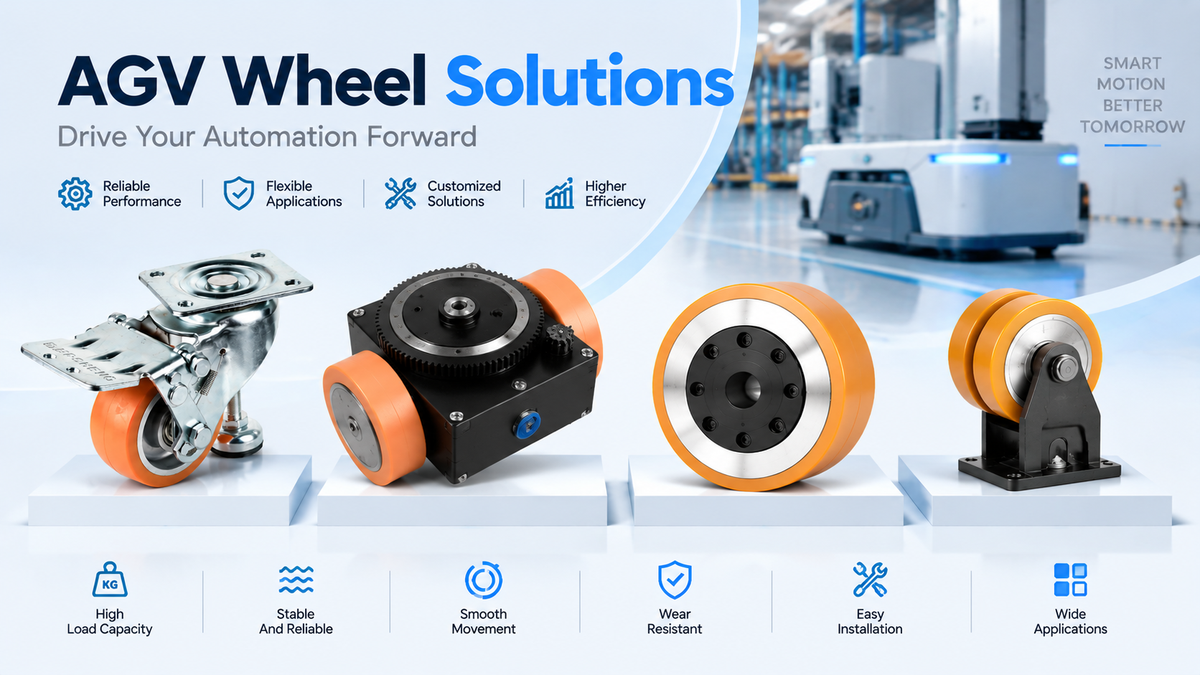
Bir AGV tekerlek sistemi, bir şasinin altına monte edilmiş bir grup tekerlekten çok daha fazlasıdır.
Farklı tekerlekler farklı işler yapar. AGV tahrik tekerlekleri hareket oluşturur. AGV döner tekerlekleri (caster) şasiyi destekler ve tahrik sisteminin hareketini takip eder. Kılavuz tekerlekler, ek mekanik yönlendirme veya yanal kısıtlamanın gerektiği özel uygulamalarda kullanılır.
Komple şasiyi dikkate almadan her bir tekerleği ayrı ayrı seçmek; çekiş sorunlarına, aşırı yuvarlanma direncine, dengesiz dönüşlere veya tekerleklerin düzensiz aşınmasına yol açabilir.
AGV ve AMR tasarımcıları için daha yararlı bir yaklaşım, tekerlek sistemini bir bütün olarak değerlendirmektir. Araç ağırlığı, faydalı yük, tahrik konfigürasyonu, zemin durumu, hız, montaj alanı ve manevra kabiliyeti bir arada çalışmalıdır.
Bu kılavuz; AGV tahrik tekerlekleri, döner tekerlekler ve kılavuz tekerlekler arasındaki farkları ve güvenilir bir mobil robot platformu için bunların nasıl seçileceğini ve birleştirileceğini açıklamaktadır.

Bir Bakışta AGV Tahrik Tekerleği, Döner Tekerlek ve Kılavuz Tekerlek
Her AGV bu üç tekerlek tipini de kullanmaz.
Örneğin, birçok kompakt AMR, pasif döner tekerleklerle birlikte iki adet motorlu tahrik tekerleği kullanır. Yönlendirmeli tahrikli AGV'ler, bir veya daha fazla yönlendirmeli tahrik ünitesini ek destek tekerlekleriyle birleştirebilir. Kılavuz tekerlekler normalde yalnızca araç bir ray, kenar veya başka bir sabit yapı karşısında fiziksel yönlendirmeye ihtiyaç duyduğunda ortaya çıkar.
| Faktör | Tahrik Tekerleği | Döner Tekerlek | Kılavuz Tekerlek |
| Ana İşlev | İtki üretme | Şasi yükünü destekleme | Mekanik yönlendirme sağlama |
| Aktif/Pasif | Aktif | Pasif | Genellikle pasif |
| Ana Yük | Dikey yük + çekiş kuvveti | Temelde dikey yük | Temelde yanal yük |
| Yön Kontrolü | Tahrik konfigürasyonuna bağlıdır | Şasi hareketini takip eder | Sadece fiziksel yönlendirme sağlar |
| Temel Seçim Faktörleri | Tork, çekiş, yük, tekerlek çapı, hız | Yük, yuvarlanma direnci, dönme performansı, zemin durumu | Yanal yük, rijitlik, hizalama, aşınma |
| Tipik Kullanım | Diferansiyel tahrik, direksiyonlu tahrik | AGV/AMR şasi desteği | Ray, kenar veya özel yönlendirmeli sistemler |
Bu nedenle önemli olan fark sadece tekerleklerin nasıl göründüğü değil, komple AGV hareket sisteminde hangi rolü oynadıklarıdır.
AGV Tahrik Tekerlekleri: Motor Torkunu Araç Hareketine Dönüştürme
Tahrik tekerleği, tekerlek sisteminin güç alan kısmıdır. Motor ve şanzımandan gelen torku zemine aktarır ve AGV'yi hareket ettirmek için gereken kuvveti yaratır.
Araç mimarisine bağlı olarak bir tahrik tekerleği, sadece itki sağlayabilir veya itki ve yönlendirmeyi tek bir entegre ünitede birleştirebilir.
AGV Diferansiyel Tahrik Tekerlekleri
Bir diferansiyel tahrik sistemi normalde bağımsız olarak kontrol edilen iki tahrik tekerleği kullanır. Her iki tekerlek de aynı hızda döndüğünde AGV düz gider. Hız farkını değiştirmek aracın dönmesini sağlarken, tekerleklerin zıt yönlerde dönmesi aracın kendi merkezi etrafında dönmesine olanak tanır.
Bu konfigürasyon kompakttır ve ayrı bir mekanik direksiyon mekanizması olmadan esnek dönüş gerektiren birçok AGV ve AMR için iyi çalışır.

AGV Yönlendirmeli Tahrik Tekerlekleri
Bir yönlendirmeli tahrik tekerleği, tahrik ve yönlendirme işlevlerini tek bir modülde birleştirir. Montaj; tahrik motorunu, direksiyon motorunu, şanzımanı, enkoderi, freni ve tekerleği içerebilir.
Bu, özellikle daha ağır AGV'ler, daha büyük platformlar veya daha esnek konumlandırma gerektiren uygulamalar için araca şasi düzeni ve hareket konusunda daha fazla özgürlük sağlar.
AGV Tahrik Tekerleği Seçerken Neler Önemlidir?
Tahrik tekerleği seçimi sadece yük derecesine veya motor gücüne dayanmamalıdır.
Uygun bir tahrik tekerleği, gerçek çalışma koşulları için yeterli kullanışlı çekiş gücüne ve torka ihtiyaç duyar. Araç kütlesi, faydalı yük, hızlanma, eğim, tekerlek çapı, şanzıman oranı ve zemin yüzeyi gereksinimi değiştirebilir.
Örneğin bir motor kağıt üzerinde yeterli nominal gücü sağlayabilir, ancak şanzıman oranı, tekerlek çapı veya mevcut çekiş gücü uygun değilse AGV kalkış sırasında zorlanabilir.
Zemin durumu da aynı derecede önemlidir. Pürüzsüz bir epoksi zemin, tozlu bir beton zemin ve nemli bir atölye zemini çok farklı çekiş davranışları ortaya çıkarabilir.
İşte bu yüzden tahrik tekerleği seçimi, bir katalog tercihi olarak değil, araç seviyesinde bir hesaplama olarak değerlendirilmelidir.
Döner Tekerlekler: AGV'yi Sürüş Yapmadan Destekleme
Döner tekerlekler pasif destek elemanlarıdır. Araç ağırlığının bir kısmını taşırlar ve tahrik sisteminin oluşturduğu yönü takip ederler.
Motor torku almazlar ve normalde aracın yönünü aktif olarak kontrol etmezler.
Kulağa basit geliyor ancak döner tekerlekler, AGV davranışını büyük ölçüde etkileyebilir.
Aşırı yuvarlanma direncine sahip bir tekerlek, aracı hareket ettirmek için gereken kuvveti artırır. Kötü dönme davranışı dengesiz yön değişimleri yaratabilir. Hatalı yük dağılımı ayrıca tahrik tekerleklerine etki eden normal kuvveti azaltabilir ve mevcut çekiş gücünü düşürebilir.
Bu nedenle döner tekerlekler ikincil aksesuarlar olarak görülmemelidir.

AGV Döner Tekerlek Seçimi İçin Temel Faktörler
İlk husus yük dağılımıdır.
Toplam araç ağırlığı, tekerlek sayısına basitçe eşit olarak bölünmemelidir. Akü konumu, faydalı yük yeri, şasi geometrisi ve hızlanma, münferit döner tekerleklerin çok farklı yükler taşımasına neden olabilir.
Tekerlek çapı da önemlidir. Daha büyük tekerlekler genellikle zemin birleşim yerlerinden ve küçük engellerden daha kolay geçerken, daha küçük tekerlekler düşük bir şasi yüksekliğini korumaya yardımcı olur.
Sırt malzemesi yuvarlanma direncini, gürültüyü, titreşimi, aşınmayı ve zemin korumasını etkiler. En iyi seçim, sabit bir sertlik değerinden ziyade gerçek ortama bağlıdır.
Dönme geometrisi ve yatak performansı, yön değiştiren AGV'ler için özellikle önemlidir. Düzgün hizalanmayan bir döner tekerlek, dönüş sırasında direnci artırabilir ve tahrik sistemine ek yük bindirebilir.
Kılavuz Tekerlekler: Özel AGV Uygulamaları İçin Mekanik Yönlendirme
Kılavuz tekerlekler hem tahrik tekerleklerinden hem de döner tekerleklerden farklıdır.
Bunlar her AGV veya AMR için standart bir gereksinim değildir ve aracın normal direksiyon mekanizması olarak kabul edilmemelidirler.
Kılavuz tekerlekler genellikle bir makinenin ek fiziksel yönlendirmeye veya yanal kısıtlamaya ihtiyaç duyduğu durumlarda kullanılır. Bu; özel transfer sistemlerinde, raylı ekipmanlarda, kenetlenme mekanizmalarında veya aracın sabit bir yapı boyunca yakından seyrettiği uygulamalarda meydana gelebilir.
Bu nedenle tasarımları, çekiş veya yuvarlanma verimliliğinden ziyade yanal yük kapasitesi, montaj rijitliği, hizalama ve aşınma direncine odaklanır.
Kötü hizalanmış bir kılavuz tekerlek ağır yan aşınmalara maruz kalabilir. Zayıf bir montaj yapısı, tekerlek konumunun zamanla kaymasına ve yönlendirme doğruluğunun düşmesine neden olabilir.
Özgürce hareket eden çoğu AGV ve AMR için yön, kılavuz tekerlekler yerine motorlu tahrik sistemi tarafından kontrol edilir.
Tahrik Tekerlekleri ve Döner Tekerlekler Nasıl Birlikte Çalışır?
Bu, bir AGV şasi tasarımındaki en önemli noktalardan biridir.
Doğru seçilmiş bir tahrik tekerleği, destek tekerleği düzeni yanlışsa yine de kötü performans gösterebilir.
Yük Dağılımı Çekişi Etkiler
Tahrik tekerleği çekişi kısmen tekerlek ile zemin arasındaki normal kuvvete bağlıdır.
Eğer araç ağırlığının çok büyük bir kısmı döner tekerlekler tarafından taşınıyorsa, motorlu tekerlekler hafif yüklenebilir. Bu durum mevcut çekiş gücünü azaltabilir ve hızlanma veya dönüş sırasında tekerleğin kaymasına neden olabilir.
Tam tersi durum da istenmeyen bir sonuçtur. Tahrik tekerleklerine binen aşırı yük, mekanik gerilimi artırabilir ve bileşen ömrünü kısaltabilir.
Amaç, her tekerleğin yükün uygun bir payını taşıdığı dengeli bir şasidir.
Döner Tekerlek Konumu Dönüş Davranışını Etkiler
Tahrik tekerleği eksenine göre döner tekerlek yerleşimi, araç stabilitesini ve dönüş direncini etkiler.
Döner tekerleklerin amaçlanan destek konumundan çok uzağa taşınması, dönüş sırasında gereken kuvveti artırabilir. Hatalı döner tekerlek düzeni, AGV yön değiştirdiğinde şasi salınımı veya düzensiz yük transferi yaratabilir.
Zemin Teması Stabil Kalmalıdır
Düzgün olmayan bir zeminde, bir tekerlek geçici olarak beklenenden daha az yük taşıyabilir.
Bu durum, özellikle diferansiyel tahrik sistemleri için önemlidir çünkü her iki motorlu tekerleğin de güvenilir bir zemin temasına ihtiyacı vardır. Eğer bir tahrik tekerleğinin üzerindeki yük kalkarsa, motor ve şanzıman doğru boyutlandırılmış olsa bile araç çekiş kaybedebilir.
Yaygın AGV Tekerlek Sorunları ve Genellikle İşaret Ettikleri
| Sorun | Olası Nedenler | Kontrol Edilmesi Gerekenler |
| Tahrik Tekerleğinin Kayması | Yetersiz çekiş, dengesiz yük dağılımı, aşırı hızlanma | Zemin durumu, tahrik tekerleği yükü, sırt yapısı, tork gereksinimi |
| Düzensiz Tahrik Tekerleği Aşınması | Şasi hizasızlığı, yanlış montaj, düzensiz yükleme | Tekerlek hizası, montaj, şasi geometrisi |
| Yüksek Yuvarlanma Direnci | Uygun olmayan döner tekerlek, yatak direnci, aşırı tekerlek deformasyonu | Döner tekerlek durumu, sırt yapısı, tekerlek çapı, yatak |
| Döner Tekerlek Titreşimi veya Yalpalaması | Dönme geometrisi, aşırı hız, aşınmış yataklar | Döner tekerlek ofseti, yatak durumu, montaj |
| Aşırı Zemin İzleri | Uygun olmayan sırt yapısı veya aşırı tekerlek basıncı | Tekerlek malzemesi, yük dağılımı, zemin yüzeyi |
| Kılavuz Tekerlekte Yan Aşınma | Hizasızlık veya aşırı yanal yük | Kılavuz tekerlek konumu, montaj rijitliği, temas açısı |
Bu semptomlar, tüm şasi sisteminin bir parçası olarak teşhis edilmelidir.
Kök nedeni anlamadan sadece bir tekerleği değiştirmek, sorunu sadece başka bir yere taşıyabilir.
Doğru AGV Tekerlek Sistemi Nasıl Seçilir?
Pratik bir seçim süreci, tekerlekle değil araçla başlar.
İlk olarak temel çalışma gereksinimlerini tanımlayın: araç ağırlığı, maksimum faydalı yük, hız, hızlanma, eğim, çalışma döngüsü ve zemin durumu.
Daha sonra tahrik mimarisini seçin. Kompakt bir AMR diferansiyel tahrike çok uygun olabilirken, ağır veya daha esnek bir platform yönlendirmeli tahrik ünitelerinden faydalanabilir.
Tahrik mimarisi tanımlandıktan sonra tahrik tekerleği çapını, torku, dişli oranını, çekişi ve yük kapasitesini birlikte değerlendirin.
Tekerlekli taşıyıcılar daha sonra şasi üzerindeki kalan yük, denge, yuvarlanma direnci, dönme gereksinimleri ve zemin koşullarına göre seçilip konumlandırılabilir.
Kılavuz tekerlekler, yalnızca uygulama gerçekten fiziksel bir yanal kılavuzlama gerektirdiğinde eklenmelidir.
Nihai sistem, birbirinden bağımsız birkaç bileşen olarak değil, eksiksiz bir mekanik düzen olarak kontrol edilmelidir.
Uygulamaya Göre Tahrik Tekerleği, Taşıyıcı Tekerlek ve Kılavuz Tekerlek Seçimi
Farklı AGV'ler tekerlek sistemine farklı öncelikler verir.
| Uygulama | Tekerlek Sistemi Öncelikleri |
| Kompakt Depo AMR | Düşük şasi yüksekliği, esnek dönüş, düşük yuvarlanma direnci |
| Ağır Hizmet Tipi AGV | Yük kapasitesi, tork, tekerlek dayanımı, dengeli yük dağılımı |
| Temiz Oda AGV | İz bırakmayan sırt yapısı, düşük partikül oluşumu, pürüzsüz hareket |
| Fabrika İçi Taşıma AGV | Dayanıklılık, sık dur-kalk performansı, zemin uyumluluğu |
| Tarımsal Mobil Robot | Çekiş, kirlenmeye karşı direnç, engebeli zemine uygunluk |
| Kılavuzlu Transfer Sistemi | Yanal kılavuzlama, montaj sertliği, kılavuz tekerlek aşınma direnci |
Bu nedenle tek bir standart tekerlek konfigürasyonu her AGV'yi kapsayamaz.
Tekerlek Sırt Sertliği Bağımsız Bir Seçim Kuralı Değildir
AGV tekerlekleri seçilirken genellikle poliüretan sertliği tartışılır, ancak tek başına sertlik bir tekerleğin uygun olup olmadığını belirlemez.
Daha sert bir sırt yapısı yük kapasitesini artırabilir ve deformasyonu azaltabilir, ancak titreşimi artırabilir veya zemin korumasını azaltabilir. Daha yumuşak bir sırt yapısı sönümleme ve gürültü performansını iyileştirebilir, ancak yük altında daha fazla deforme olabilir veya yuvarlanma direncini artırabilir.
Tahrik tekerlekleri ayrıca yeterli çekiş gücüne ihtiyaç duyarken, taşıyıcı tekerlekler genellikle verimli yuvarlanmaya ve pürüzsüz yön değişimlerine ihtiyaç duyar.
Bu nedenle nihai sırt seçimi yük, çekiş, aşınma, gürültü, zemin koruması ve yuvarlanma direnci arasında bir denge kurmalıdır.
Sabit sertlik değerleri evrensel AGV kuralları olarak değil, ürüne özel referanslar olarak değerlendirilmelidir.
Tekerlek Çapı Neden Önemlidir?
Tekerlek çapı, AGV'nin fiziksel yüksekliğinden daha fazlasını etkiler.
Daha büyük bir tekerlek genellikle ek yerlerini, eşikleri ve küçük yüzey bozukluklarını daha kolay aşar. Ayrıca motor torkunun zemin üzerinde nasıl kuvvete dönüştürüleceğini tekerlek yarıçapı belirlediği için tork ihtiyacını da değiştirebilir.
Daha küçük tekerlekler kompakt, alçak platformlar oluşturmaya yardımcı olur ancak engelleri aşma zorluğunu artırabilir ve aynı araç yükü ile çalışma koşulu için daha fazla tork gerektirebilir.
Bu nedenle tahrik tekerlekleri için çap, vites kutusu oranı ve motor ile birlikte düşünülmelidir.
Taşıyıcı tekerlekler için de çap; zemin kalitesini, yükü ve mevcut montaj yüksekliğini hesaba katmalıdır.
Farklı Tahrik Mimarileri İçin Tekerlek Sistemi Seçimi
Diferansiyel Tahrikli AGV'ler
Tipik bir diferansiyel tahrikli şasi, iki tahrikli tekerleği pasif destek tekerlekleriyle birlikte kullanır.
Bu mimari kompakttır ve sıfır yarıçaplı dönüş sağlayabilir, ancak iki tahrik tekerleğinin zemine sabit teması ve makul derecede dengeli bir yükü olması gerekir.
Bu nedenle tekerlekli taşıyıcı yerleşimi özellikle önemlidir.
Yönlendirmeli Tahrikli AGV'ler
Bir yönlendirmeli tahrik ünitesi, hareket ve yönlendirmeyi birleştirir.
Şasi boyutuna ve taşıma kapasitesine bağlı olarak, araç pasif destek tekerlekleriyle birlikte bir, iki veya dört yönlendirmeli tahrik ünitesi kullanabilir.
Bu mimari daha fazla hareket esnekliği sağlar ancak kurulum alanı, yönlendirme senkronizasyonu ve kontrole daha fazla dikkat edilmesini gerektirir.
Özel Kılavuzlu Sistemler
Bazı transfer platformları, mekanik bir rayı veya kenarı takip etmek için ek kılavuz tekerlekler veya silindirler kullanır.
Bu kılavuz tekerlekler, normal navigasyon sisteminin bir parçası olarak değil, ayrı bir mekanik kılavuzlama fonksiyonu olarak ele alınmalıdır.
HKT ROBOT AGV Tekerlek Seçimini Nasıl Destekler?
HKT ROBOT; yönlendirmeli tahrik tekerlekleri, diferansiyel tahrik üniteleri, motorlar, vites kutuları, servo sürücüler ve ilgili hareket bileşenleri dahil olmak üzere tahrik bileşenleriyle AGV ve AMR projelerini destekler.
Mühendislik ekibimiz, tekerleği yalnızca yük değerine göre seçmek yerine araç ağırlığını, taşıma kapasitesini, hızı, tekerlek çapını, dişli oranını, zemin koşullarını, kurulum alanını ve şasi düzenini bir bütün olarak değerlendirebilir.
Yeni AGV projeleri için müşteriler; şasi çizimini, araç ağırlığını, taşıma kapasitesini, hızı, zemin koşullarını ve mevcut kurulum alanını sağlayabilir. Bu parametrelere dayanarak, uygun bir tahrik ve destek tekerleği konfigürasyonunu değerlendirmeye yardımcı olabiliriz.
SSS
1. AGV tahrik tekerleği ile tekerlekli taşıyıcı arasındaki temel fark nedir?
Bir tahrik tekerleği motor torkunu alır ve araç hareketini üretir. Taşıyıcı tekerlek ise pasiftir ve temel olarak tahrik sistemi tarafından oluşturulan yönü takip ederken şasiyi destekler.
2. Her AGV'nin kılavuz tekerleklere ihtiyacı var mı?
Hayır. Kılavuz tekerlekler normalde yalnızca araç fiziksel yanal kılavuzlama, ray etkileşimi, kenar takibi veya başka bir mekanik kısıtlama biçimi gerektirdiğinde kullanılır.
3. Tekerlekli taşıyıcı seçimi tahrik tekerleği çekişini etkileyebilir mi?
Evet. Taşıyıcı tekerlek miktarı, konumu ve yük dağılımı, tahrik tekerlekleri üzerinde kalan normal kuvvet miktarını değiştirebilir. Kötü yük dağılımı, mevcut çekişi azaltabilir.
4. AGV tahrik tekerlekleri neden kayar?
Olası nedenler arasında yetersiz çekiş, uygun olmayan zemin koşulları, dengesiz yük dağılımı, aşırı hızlanma, yanlış tekerlek çapı veya yetersiz tahrik torku bulunur.
5. Tahrik tekerlekleri ve taşıyıcı tekerlekler aynı poliüretan sertliğini kullanmalı mı?
Gerekli değildir. Gerekli sırt özellikleri her tekerleğin işlevine, araç yüküne, zemin koşuluna, yuvarlanma direncine, çekişe ve gürültü gereksinimlerine bağlıdır.
6. Daha büyük AGV tekerlekleri her zaman daha mı iyidir?
Hayır. Daha büyük tekerlekler engel aşma performansını artırır ancak daha fazla kurulum alanı gerektirir ve tork gereksinimlerini etkiler. Tekerlek çapı şasi ve çalışma ortamına uygun olmalıdır.
7. Aşınmış taşıyıcı tekerlekler AGV konumlandırmasını etkileyebilir mi?
Şasi dengesini ve hareket tutarlılığını etkileyebilirler. Aşırı taşıyıcı direnci, boşluk veya düzensiz aşınma, tahrik ve navigasyon sistemlerinin telafi etmesi gereken bozulmalara yol açabilir.
8. AGV tekerlek seçimi için hangi bilgiler sağlanmalıdır?
Faydalı bilgiler arasında araç ağırlığı, taşıma kapasitesi, maksimum hız, eğim, zemin tipi, şasi boyutları, tahrik konfigürasyonu, mevcut kurulum alanı ve beklenen çalışma döngüsü yer alır.
Sonuç
AGV tahrik tekerlekleri, taşıyıcı tekerlekler ve kılavuz tekerleklerin tümü aynı araçta bulunabilir ancak çok farklı işlevler gerçekleştirirler.
Tahrik tekerlekleri hareketi oluşturur. Taşıyıcı tekerlekler destekler ve takip eder. Kılavuz tekerlekler ise yalnızca uygulama gerektirdiğinde ek mekanik kılavuzlama sağlar.
Bu nedenle en önemli seçim prensibi, her tekerleği bağımsız olarak optimize etmemektir.
Güvenilir bir AGV; tahrik mimarisinin, yük dağılımının, çekişin, tekerlek çapının, taşıyıcı tekerlek yerleşiminin ve zemin koşullarının birlikte değerlendirildiği dengeli bir tekerlek sistemi ile başlar.
Doğru konfigürasyonun belirgin olmadığı projeler için HKT ROBOT, uygun bir AGV tahrik ve tekerlek çözümünü değerlendirmenize yardımcı olmak adına araç parametrelerinizi ve şasi düzeninizi inceleyebilir.
Paylaşmak:
24V DC Servo Motorları Anlamak: Seçim Rehberi, Uygulamalar ve 48V Modellerden Temel Farklar
AGV Motor Seçim Kılavuzu: Ağır Yükler İçin Doğru Motor Nasıl Seçilir